Parallel Adaptation: Switching between Two Virtual Bodies with Different Perspectives Enables Dual Motor Adaptation
Adrien Verhulst, Yasuko Namikawa, and Shunichi Kasahara
IEEE ISMAR 2022
概要
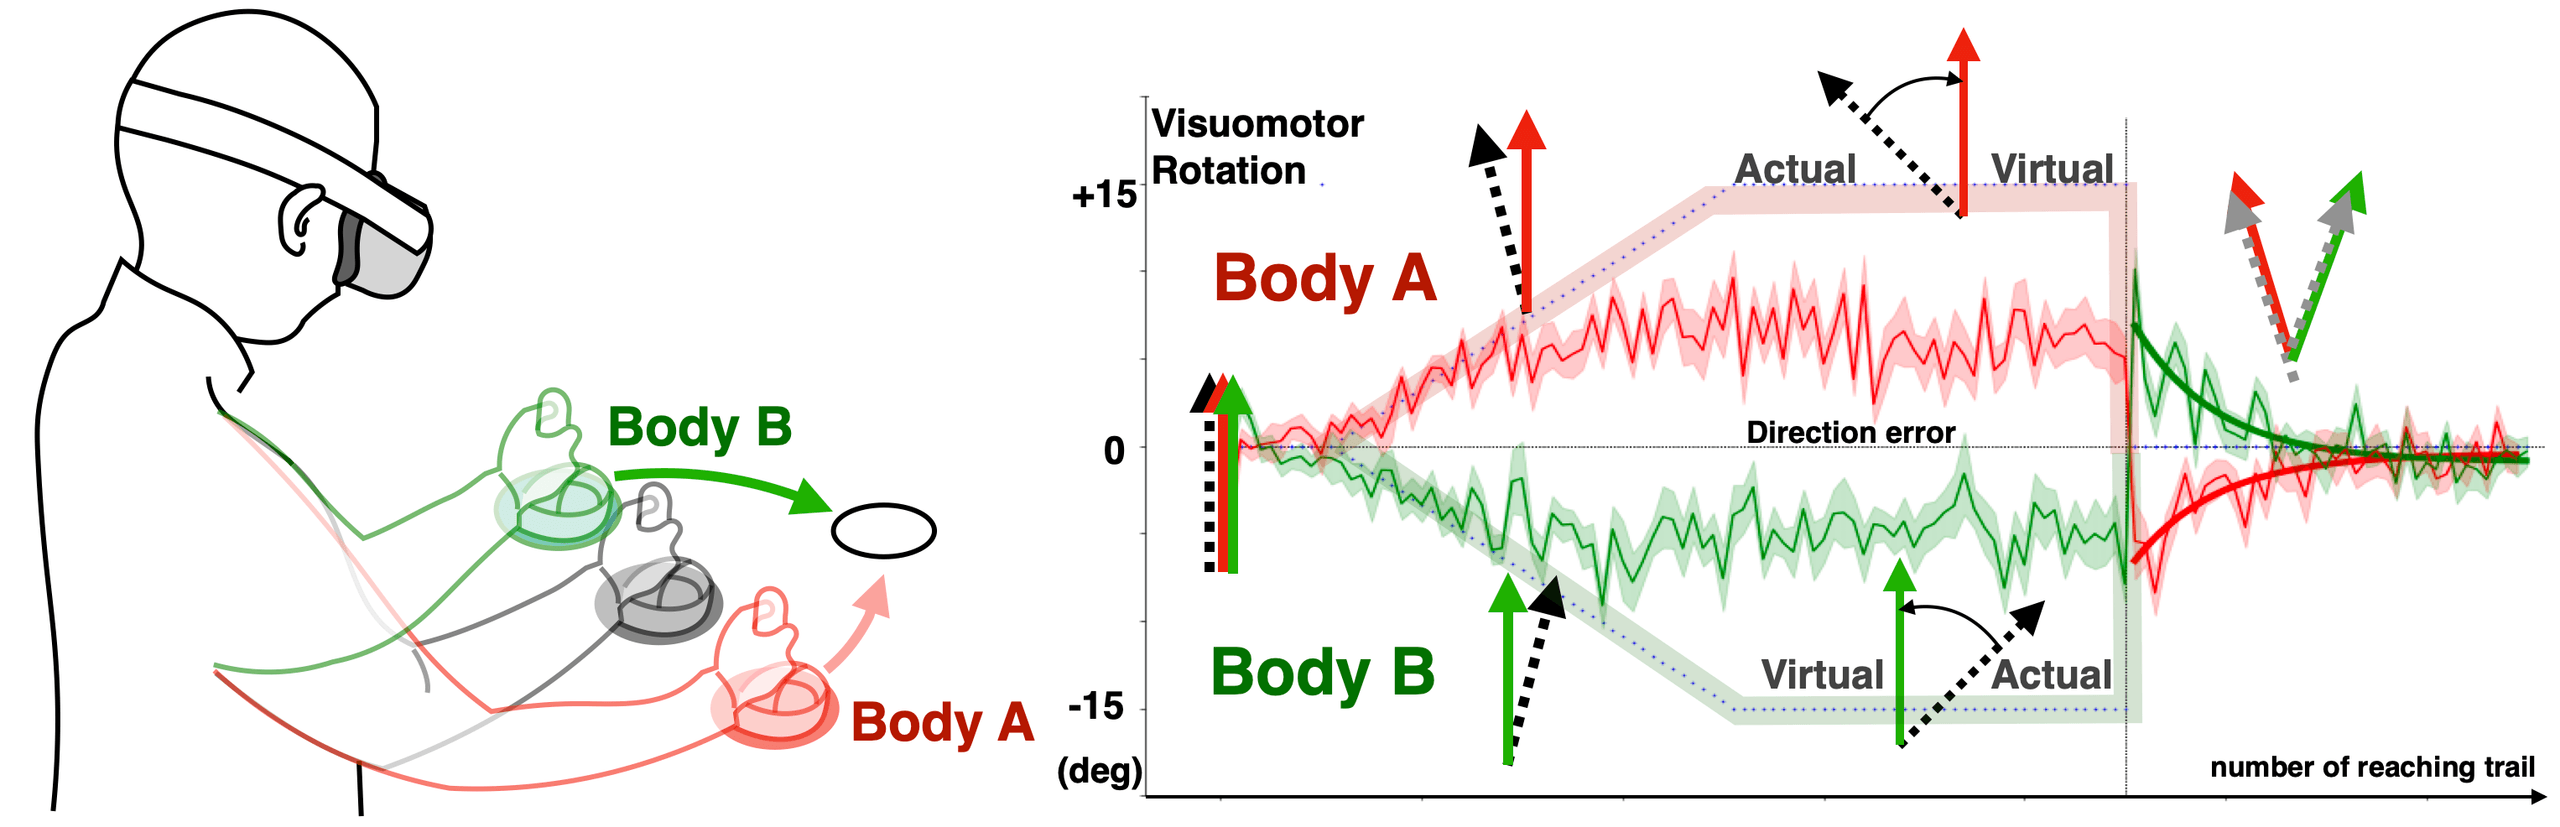
VRでは、身体化のあり方を実験できます。本研究では、二つの運動への適応を通じて、二つの身体の身体化を調べました。21名の参加者が二つのVR身体を順に切り替えて到達動作を行い、互いに逆方向へ徐々に変わる視覚運動のずれに適応しました。ずれは身体Aで最大+15度、身体Bで−15度です。視点(一人称・三人称)と、動作前の頭の回転(なし・あり)を要因とする2×2の参加者内計画を用いました。身体間に明確な視覚的手がかりを設け、左右対称の視点や頭の回転を切り替えると、参加者はずれにほとんど気づかずによく適応し、両方の身体に大きな残効が現れました。これは暗黙的な二重適応と整合する結果です。一方、単純な一人称視点では適応はほとんどなく、認知負荷が高く、残効もありませんでした。
一人が二つの身体に同時に適応できるか
VRでは一人が同時に二つの身体を身体化できます。これは二重身体化、または並列身体化と呼ばれます。それぞれの身体では異なる動きが必要になるかもしれません。例えば、背の高い身体なら、手を低く伸ばす必要があります。二つの身体を使うには、同じ動作に対する内部モデルを身体ごとに保持し、制御する身体に合わせて切り替えることになります。同じ動作について二つの内部モデルを持てるかは、議論が続いています。逆向きのずれを短い間隔で学ぶと干渉が起きて難しく、成功する場合も、認知負荷の高い意識的な戦略に頼りがちです。
私たちは運動適応を通じてこの問いを調べました。意識的な戦略を使わず、各身体のずれに暗黙的に適応できれば、その適応は制御する身体に結びついており、二重身体化の証拠に近づきます。身体ごとに異なる手がかりがあれば、それを可能にできるかを検討しました。
二つの仮想身体で手を伸ばす
21名の参加者が、実物のテーブル上でコントローラーを開始点から目標へ滑らせ、VR内で到達動作を行いました。別々の仮想の部屋にいる二つのアバターを操作し、各試行で約50%の確率でもう一方の身体に切り替えました。試行が進むと、仮想の手の方向を実際の手に対して徐々に回転させ、一方は最大+15度、他方は−15度にしました。一方への適応には、他方と逆の動きが必要です。最後に回転を取り除いたとき、逆方向の誤差である残効が出れば、動作自体が更新されたことを示し、暗黙的適応の指標の一つになります。
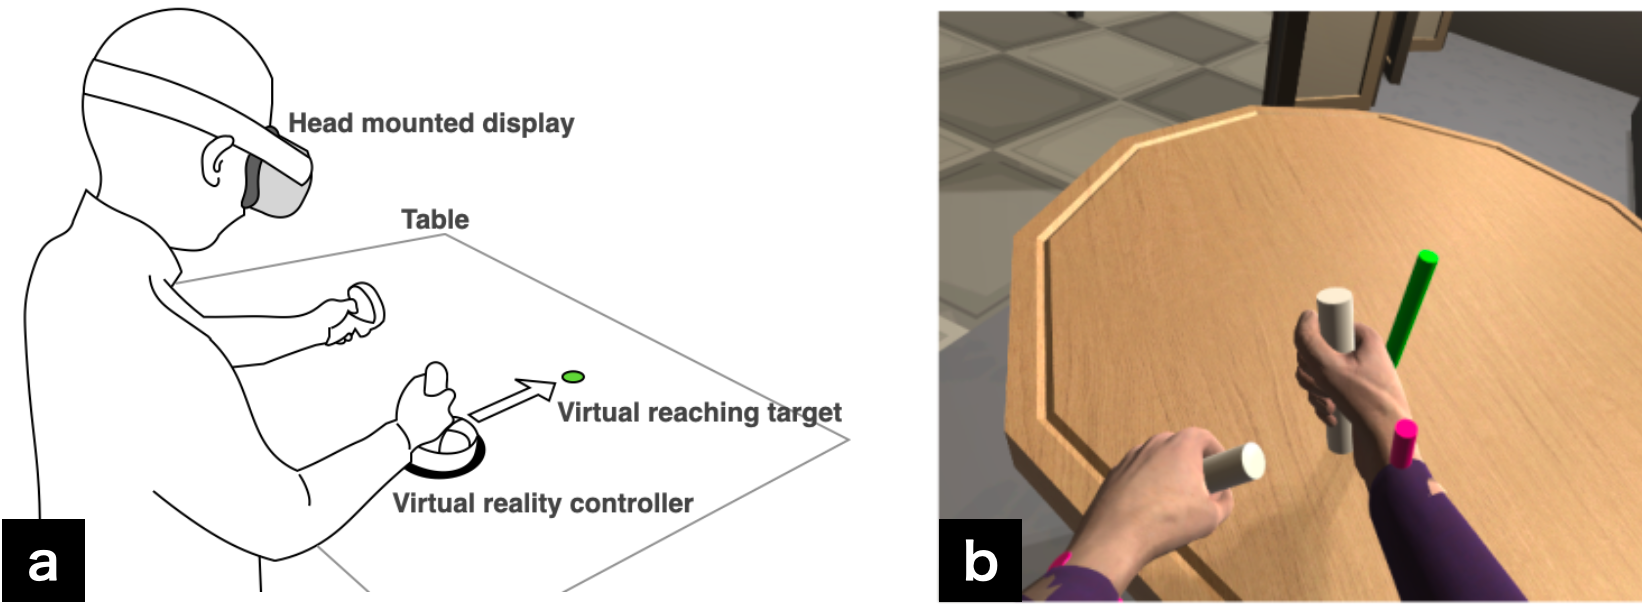
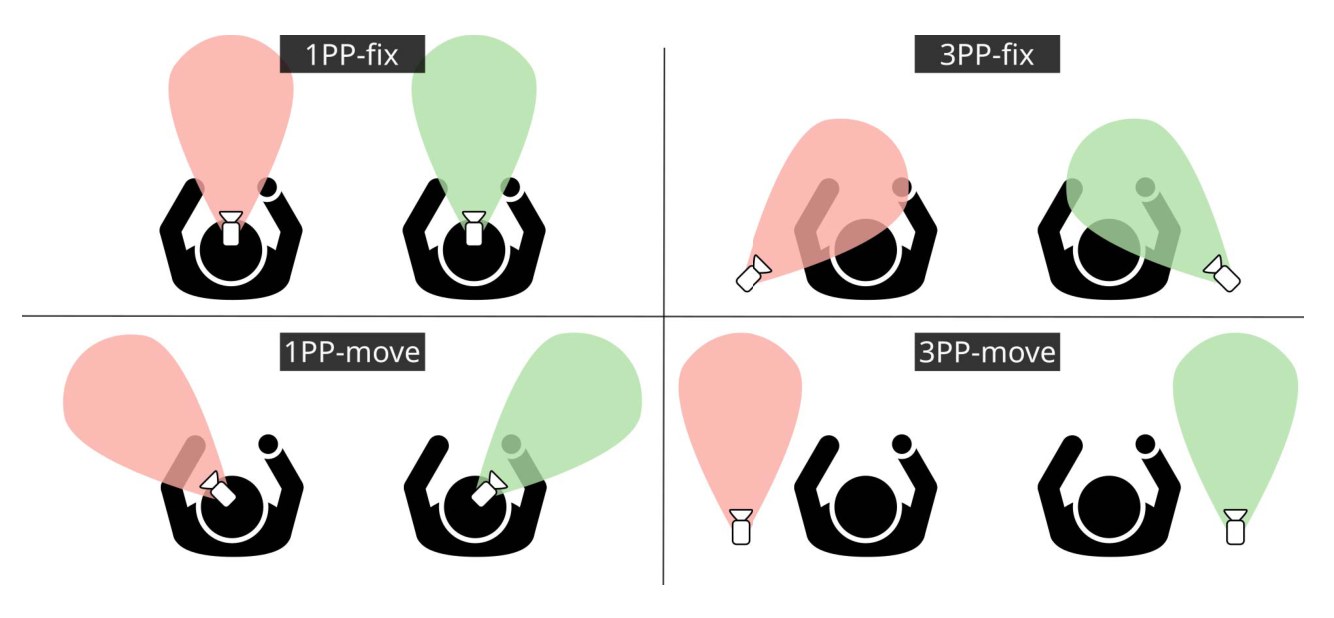
予備実験では、単一の身体を使い、この適応がVR内で暗黙的に起きることを確認しました。本実験では、身体間で二つの手がかりを変える2×2の計画を用いました。一つは視点で、一人称視点か、肩越しの三人称視点を身体ごとに左右対称に配置します。もう一つは頭の回転で、目標を見るために、身体ごとに逆向きに頭を回す必要があるかどうかを変えました。
異なる視点によって、両方の身体に暗黙的に適応する
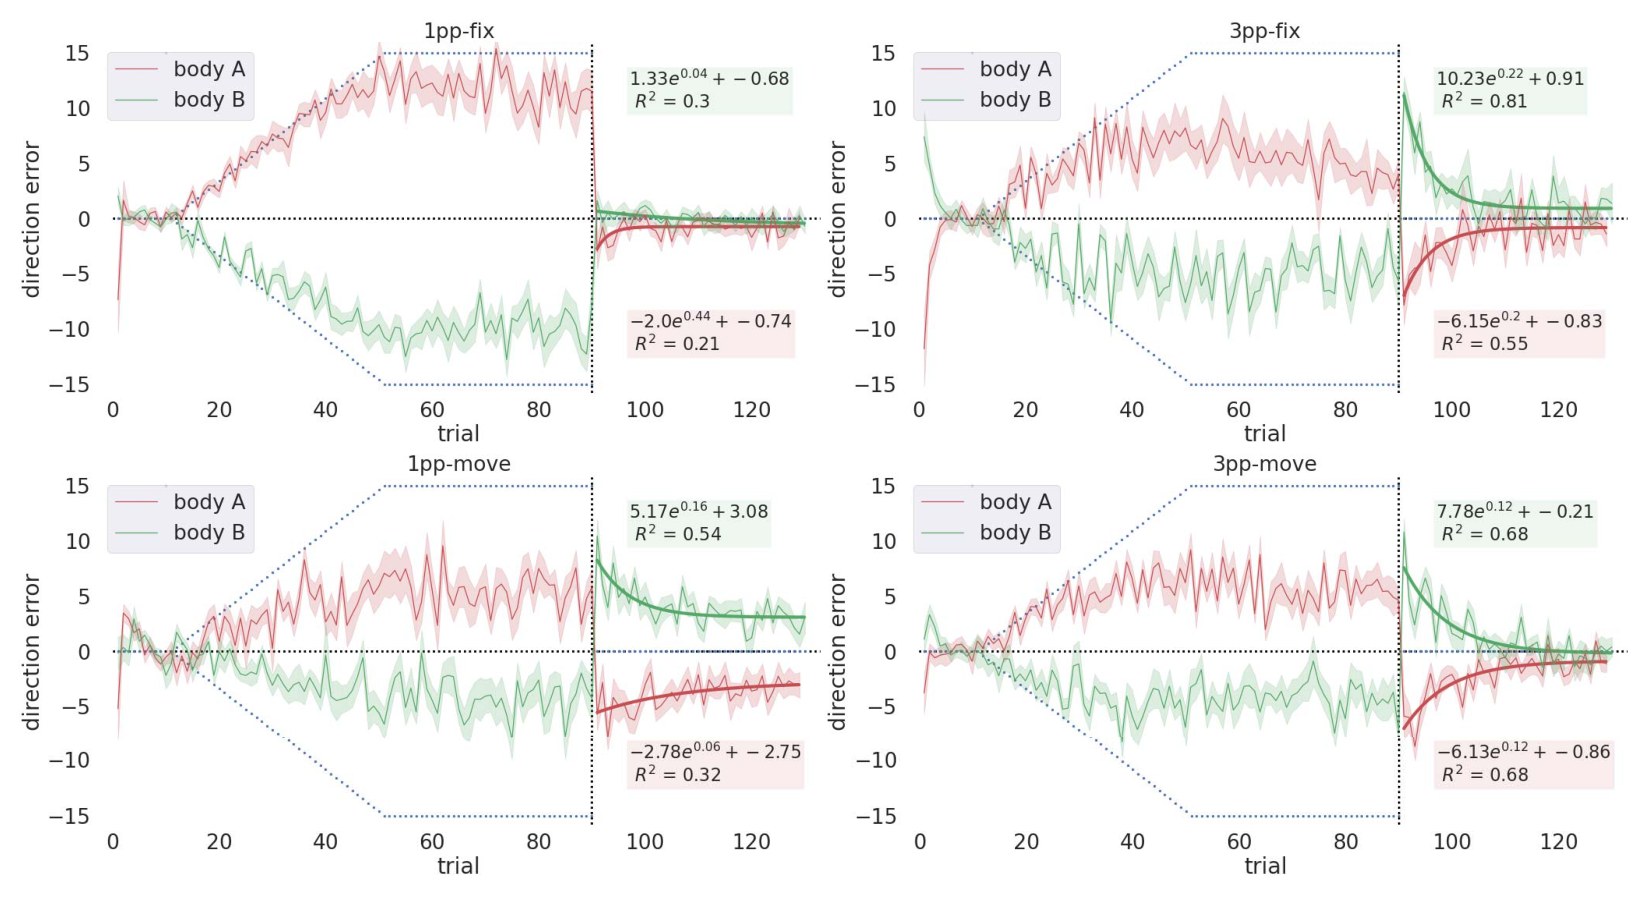
二つの身体を異なる視点から見ると、参加者は逆向きの回転にほとんど気づかずに両方へ適応し、それぞれに明確な残効が現れました。同じ自然な一人称視点では、ほとんど適応しませんでした。回転が最大になった段階でも、一人称・視点固定条件では15度のうち約10〜11度の誤差が残り、他の三条件では約4〜6度でした。回転を取り除くと、他の三条件には最初の10試行の平均で約3〜6度の逆向きの残効が現れましたが、一人称・固定条件ではほぼありませんでした。左右対称の三人称視点では、その後の誤差が、暗黙的適応に見られる指数曲線に沿って基準値へ戻りました。
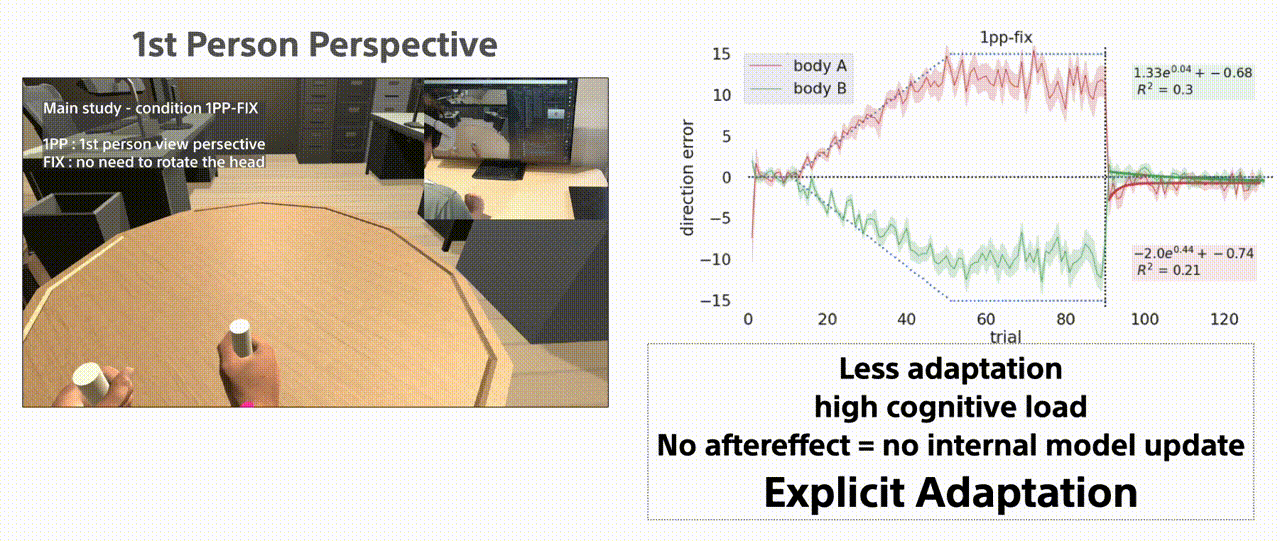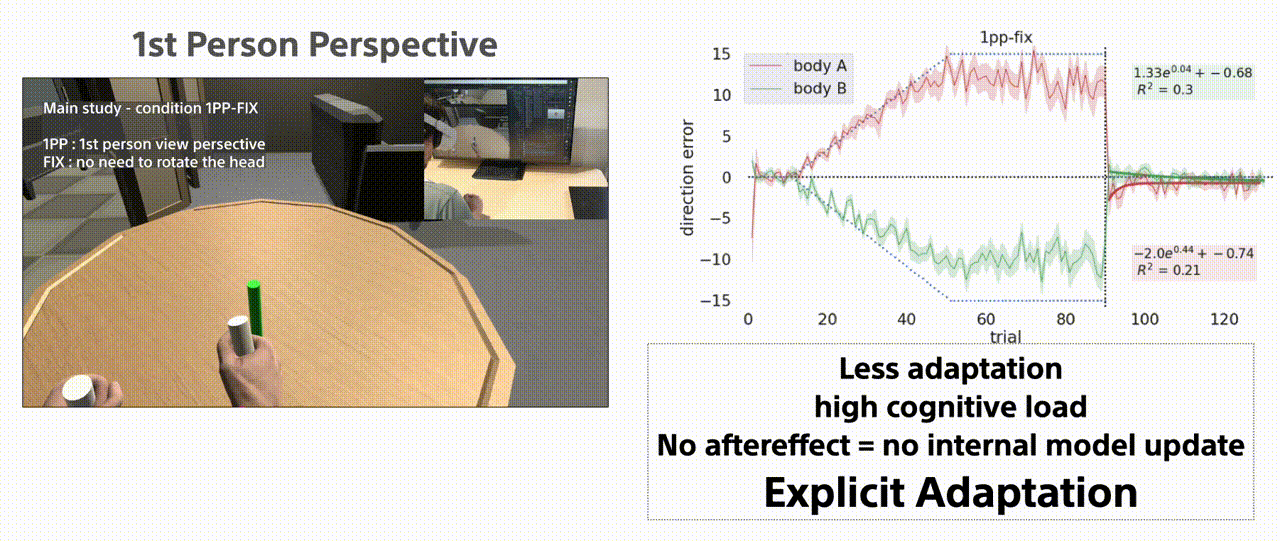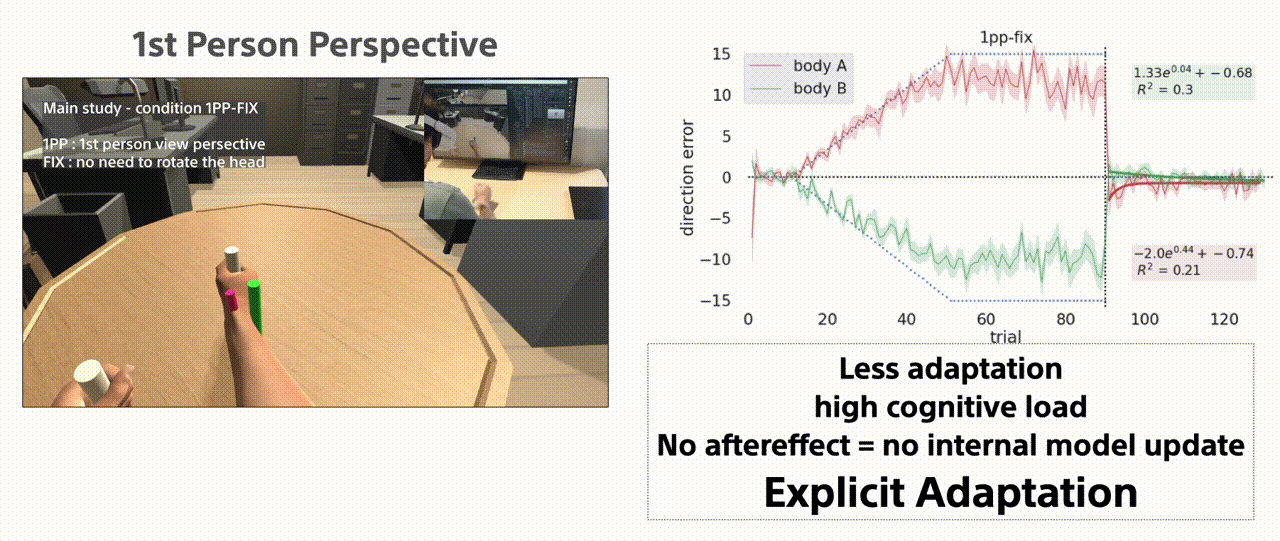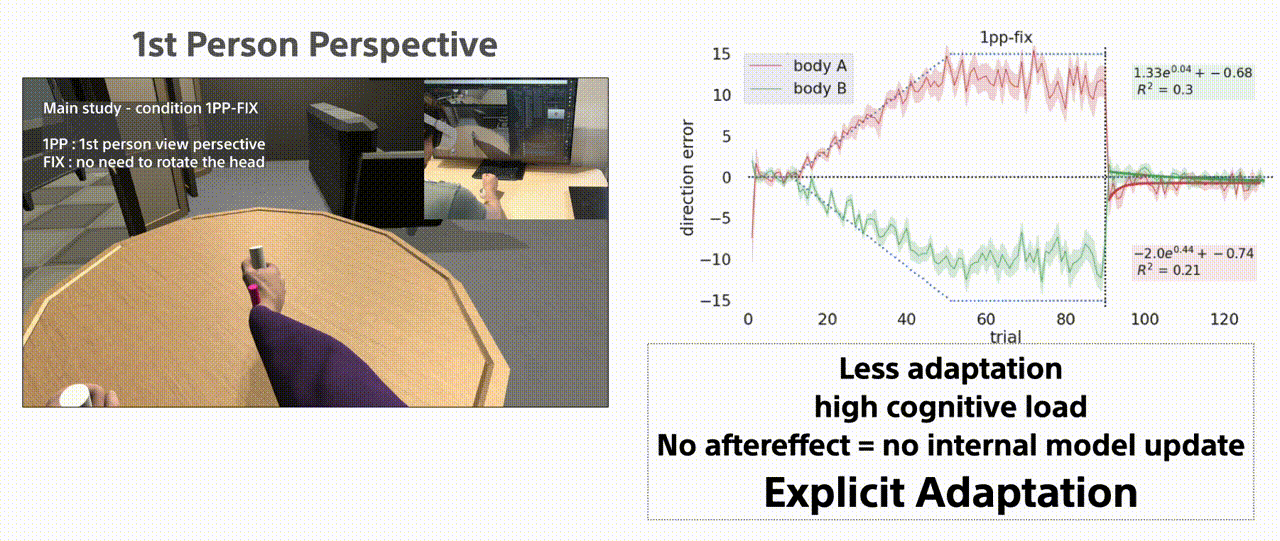
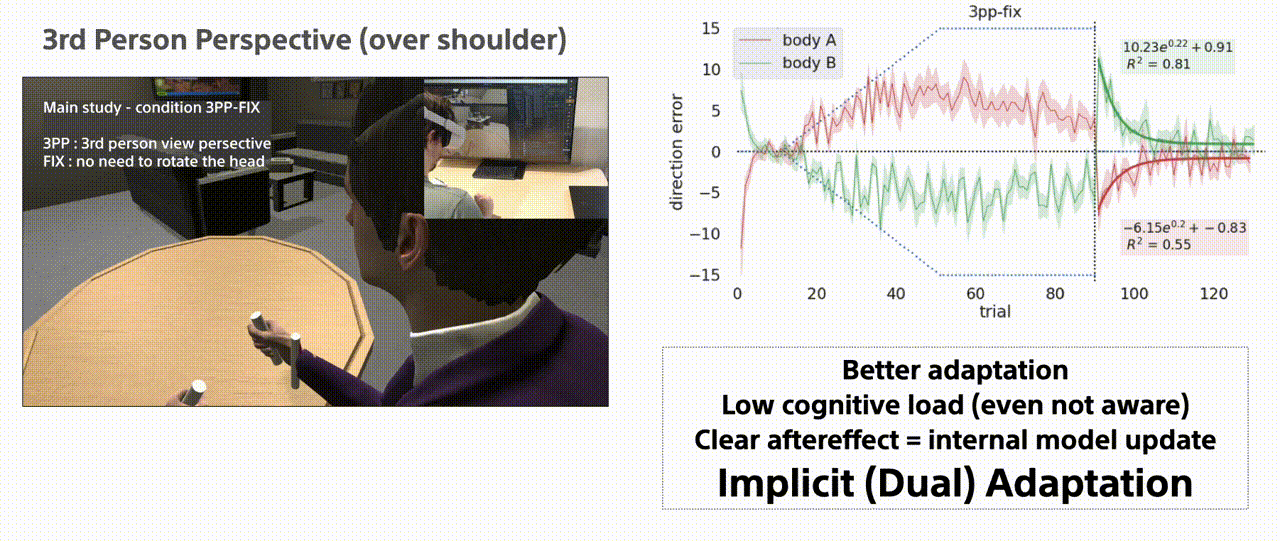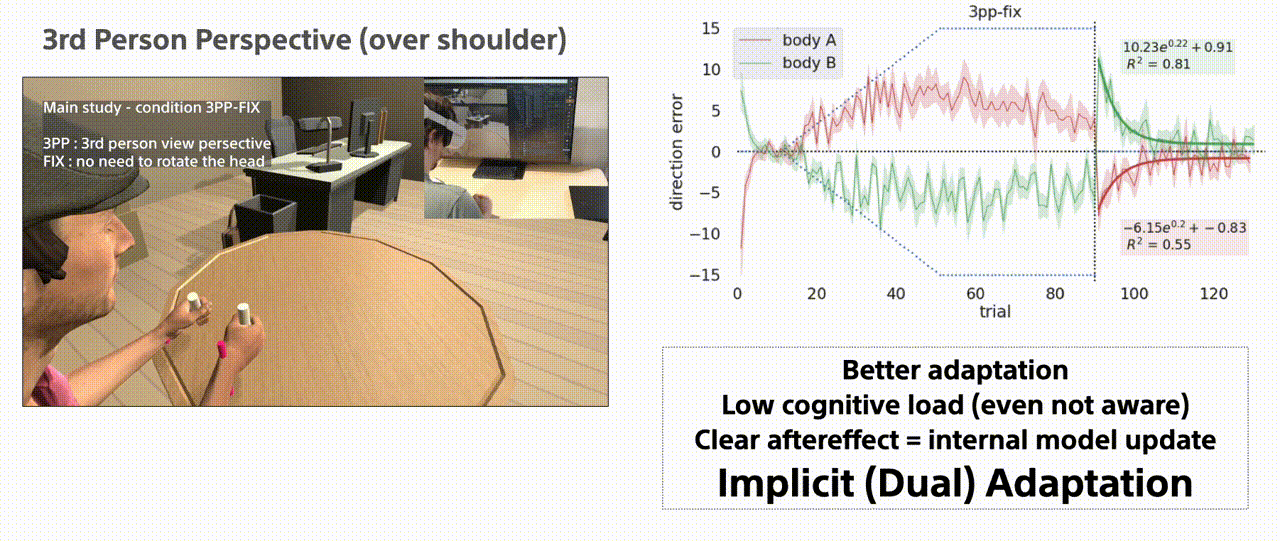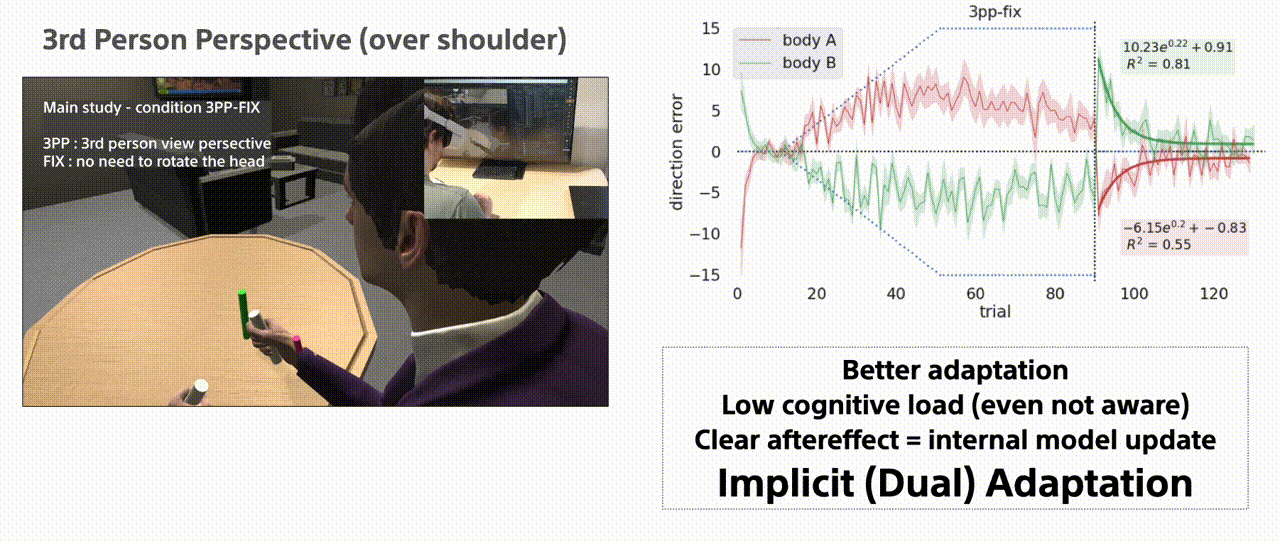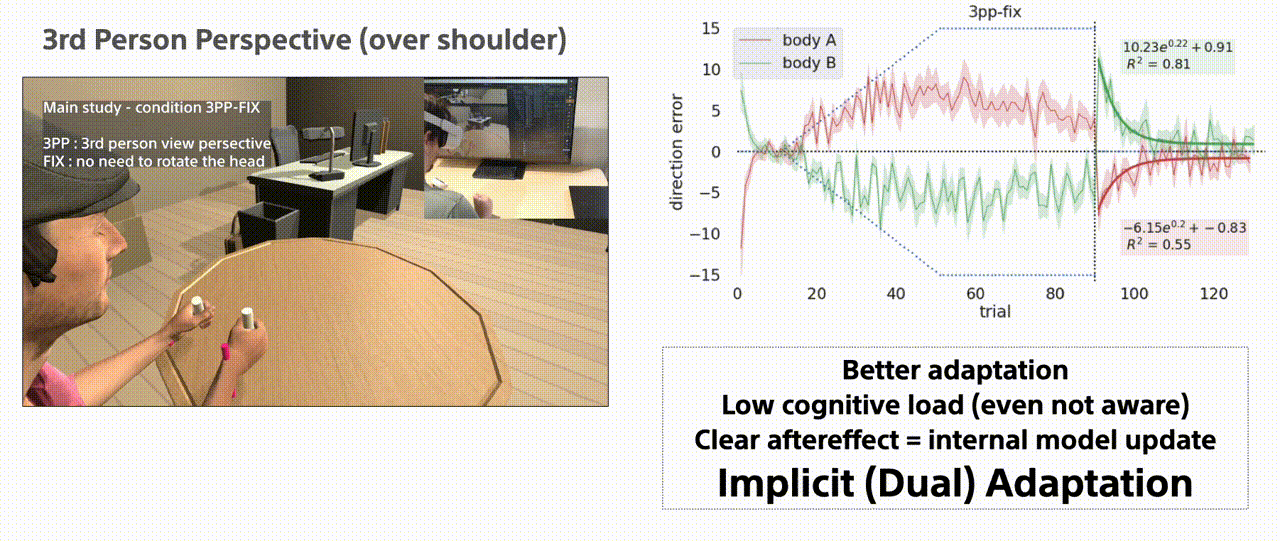
一人称条件の問題は正確さだけではありません。1pp-fixでは回転による作業負荷の増加が他のどの条件より大きく、身体所有感と行為主体感も低下しました。一方、1pp-moveと3pp-fixでは身体所有感が高まりました。
二つの身体で自然な視点がうまく働かなかった理由
予備実験の単一身体では、同じ一人称視点で暗黙的適応が起きていました。誤差は回転量より緩やかに増え、ずれに気づいたのは21名中7名だけで、作業負荷も低く保たれました。
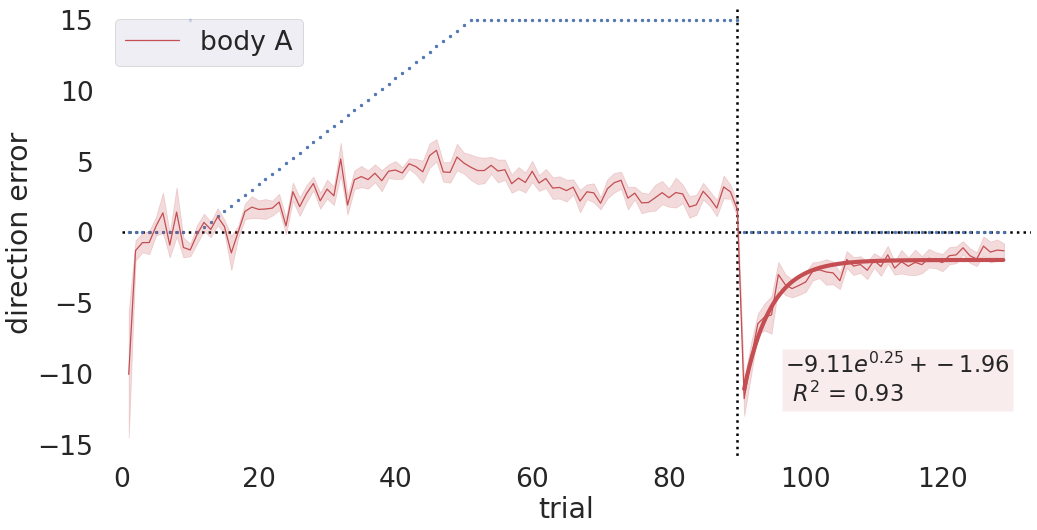
論文では、この逆転を誤差への気づきやすさで説明しています。同じ自然な視点で二つの身体を見ると、回転が30度異なる二つの到達動作を比べられるため、誤差に気づき、意識的な戦略で対処します。身体ごとに左右対称にずれた視点から見ると、比較には心的回転が必要になるため、誤差に気づかないまま適応が進むと考えられます。
誤差を見えにくくすることの限界
手がかりが強ければよいわけではありません。頭を回すと課題が難しくなりました。3pp-moveは3pp-fixより負荷が高く(NASA-TLXで10.7に対し8.18)、一人称条件より身体所有感が低くなりました。1pp-moveでは、一方の身体の方が暗黙的適応の緩やかな減衰によく適合し、暗黙的・明示的な適応が混在しました。そこで論文は、視点をずらすなどして誤差を捉えにくくしつつも、課題が許す範囲に留めることを提案しています。そうしないと、課題の難しさが暗黙的適応の利点を上回ります。
今後は、暗黙的適応では身体ごとの二つの内部モデルが更新され、明示的適応では一つだけが更新されることを示し、二つの内部モデルを更新する能力を二重身体化の尺度として使うことを目指します。
Reference
Adrien Verhulst, Yasuko Namikawa, and Shunichi Kasahara. 2022. Parallel Adaptation: Switching between Two Virtual Bodies with Different Perspectives Enables Dual Motor Adaptation. In 2022 IEEE International Symposium on Mixed and Augmented Reality (ISMAR). IEEE, 169–177. https://doi.org/10.1109/ISMAR55827.2022.00031
BibTeX
@inproceedings{10.1109/ISMAR55827.2022.00031,
  author    = {Verhulst, Adrien and Namikawa, Yasuko and Kasahara, Shunichi},
  title     = {Parallel Adaptation: Switching between Two Virtual Bodies with Different Perspectives Enables Dual Motor Adaptation},
  booktitle = {2022 IEEE International Symposium on Mixed and Augmented Reality (ISMAR)},
  year      = {2022},
  pages     = {169--177},
  publisher = {IEEE},
  doi       = {10.1109/ISMAR55827.2022.00031}
}
Figures from the paper (Verhulst et al., IEEE ISMAR 2022). © 2022 IEEE.