Emergence and collapse of reciprocity in semiautomatic driving coordination experiments with humans
Hirokazu Shirado, Shunichi Kasahara, and Nicholas A. Christakis
PNAS 2023
筆頭著者のHirokazu Shirado(CMU)、Nicholas A. Christakis(Yale University)との共同研究です。
概要
単純なものから複雑なものまで、機械の知能が人の集団の中で働き、集団としての結果に影響するようになっています。しかし、集団行動の問題の性質を考えると、その介入は逆説的に、協力など既存の有益な社会規範を意図せず抑えてしまうかもしれません。本研究は、オンライン参加者300名150組がロボット車を遠隔操作して協調ゲームを行う、サイバー・フィジカルな実験で理論的予測を検証しました。自動ブレーキは道を譲るなどの利他的行動を増やし、コミュニケーションは互いに譲り合うことを助けました。一方、自動操舵は自己利益の最大化を促し、互恵性の成立を完全に抑えました。その社会的な影響は、支援を停止した後も続きました。自動操舵下では人があまり会話しないため、通信機能を加えても互恵性の抑制は解消しませんでした。単純なAI支援の一形態である予防安全支援が、個人の安全と社会的な互恵性のトレードオフを含め、対人協調のあり方を変えることを示しています。自動ブレーキと自動操舵の違いは、協調のジレンマの中で人の主体性を支えるか、置き換えるかに関係すると考えられます。人は集団の課題に対処する互恵性の規範を築いてきましたが、規範への責任を持たない機械が意思決定に入ると、こうした暗黙の了解が崩れうるのです。
運転支援と、運転者同士の規範
車には、運転者に代わってブレーキや操舵を行う予防安全支援が増えています。個々の運転者の利便性と安全のための機能ですが、衝突リスクや判断の担い手も変えるため、交差点で交互に譲るなど、人が自分たちで協調する規範に影響する可能性があります。本論文は運転をモデルに、人と機械の混成システムにおける、より広い問いを扱います。機械の支援は、人同士の接し方を変えるのでしょうか。
二つの基本的なシステムを比較しました。自動ブレーキは障害物が近づくと車を止め、考える時間を与えますが、衝突の避け方は運転者が決めます。自動操舵は車を自動で避けさせ、運転者の判断そのものを不要にします。前者は意思決定を支え、後者は置き換えます。
ネット越しのロボット車でチキンゲームをする
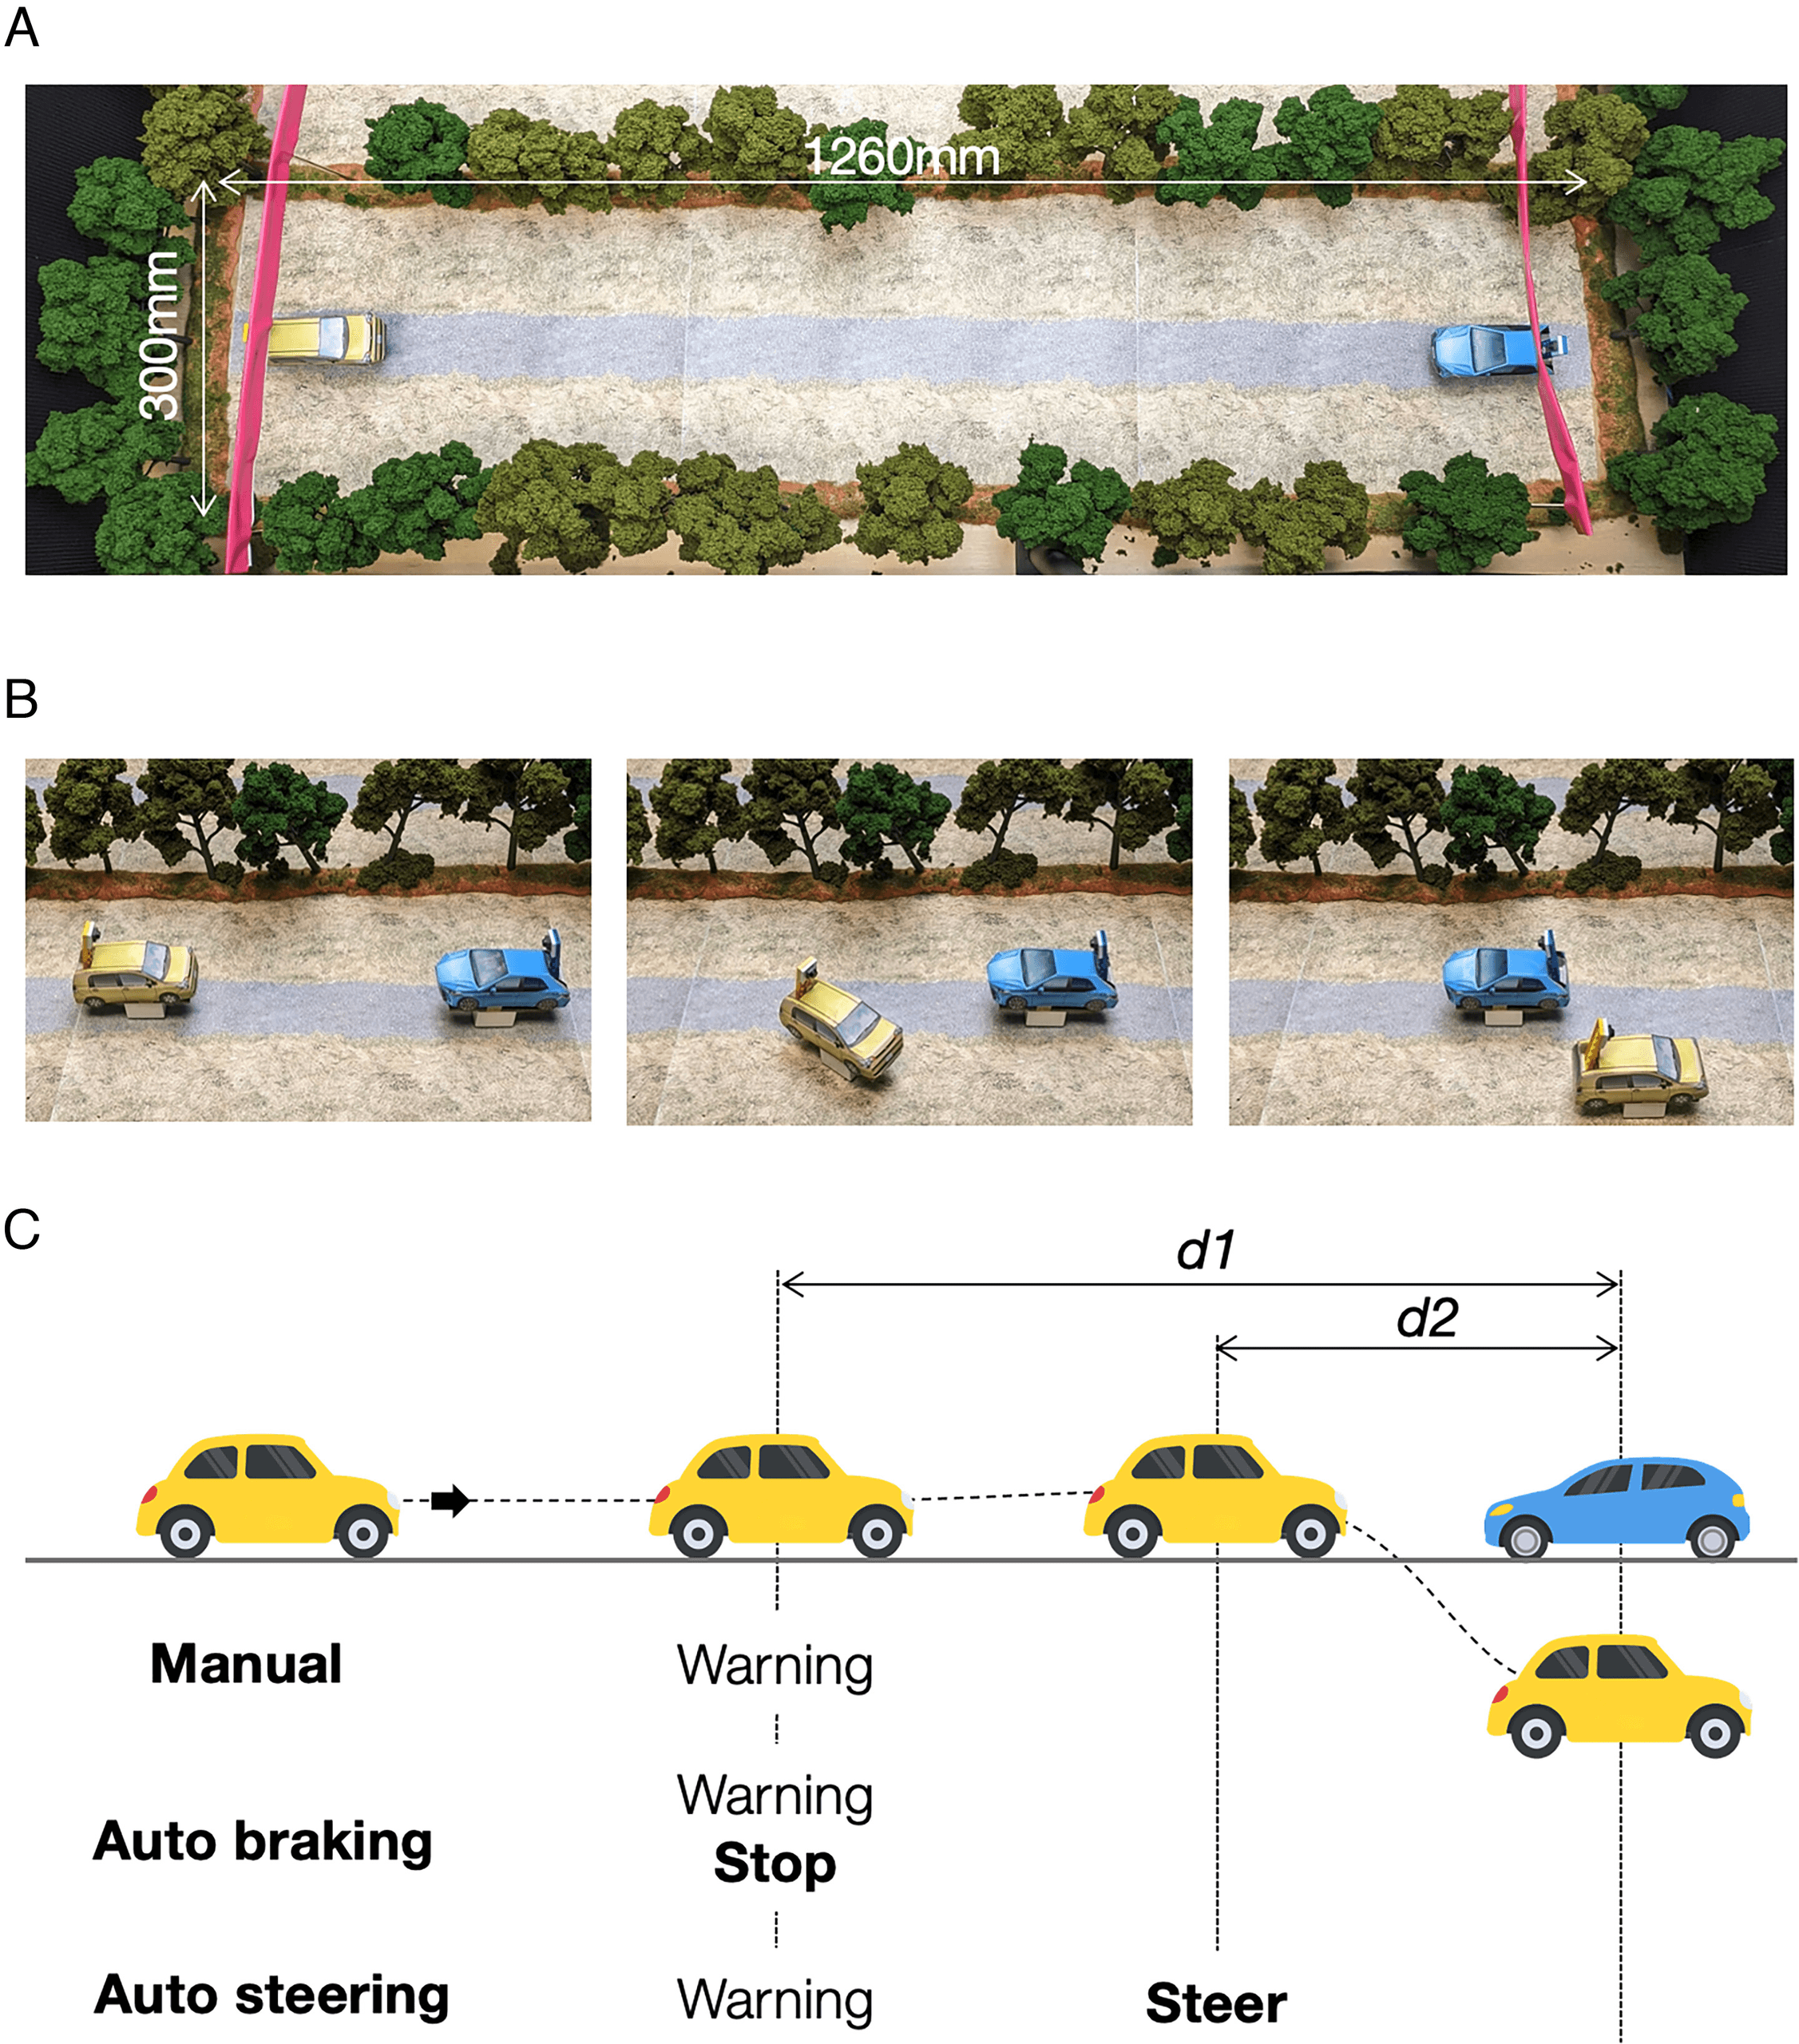
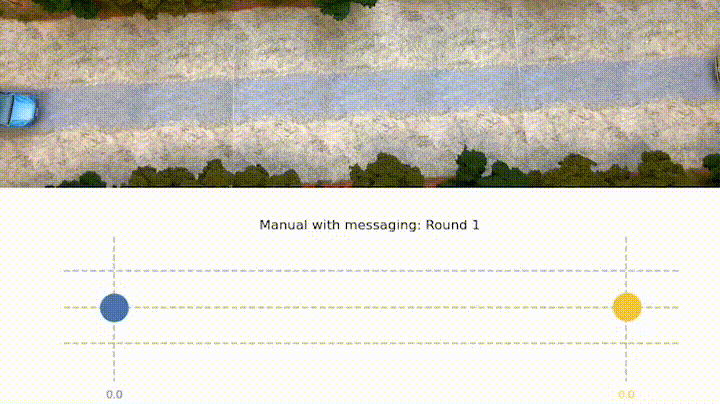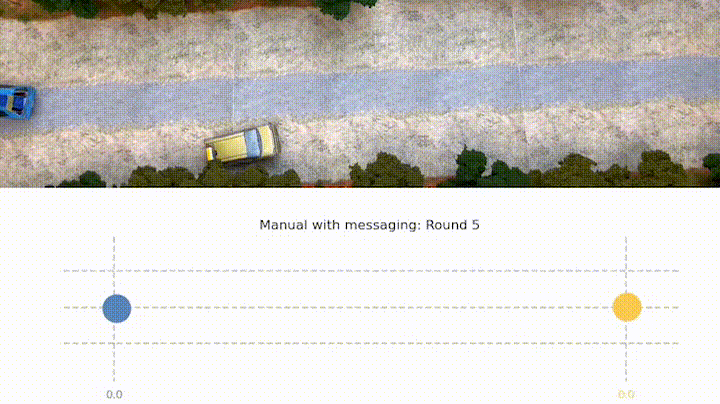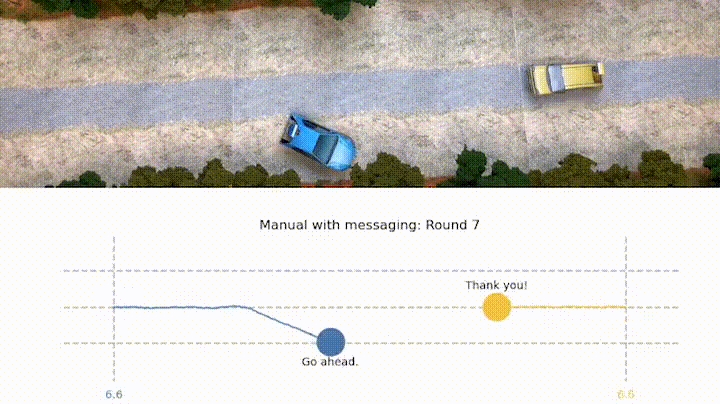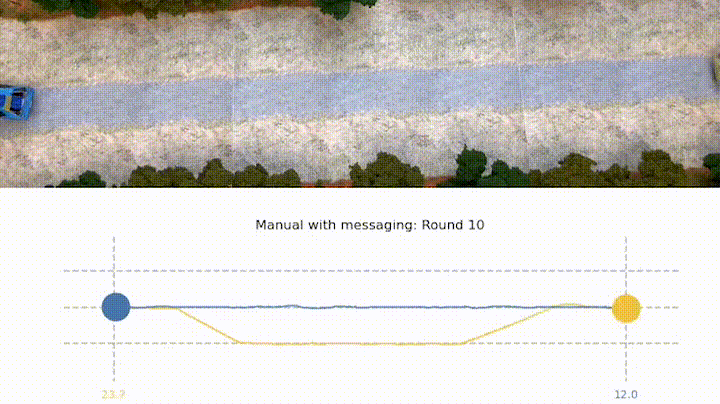
協調の標準モデルであるチキンゲームを用いました。一本の道を二人が向かい合って走り、それぞれ早くゴールしたいと考えます。道を外れて避けると時間がかかり、両方が直進すると衝突します。繰り返しの中で交互に譲れば双方の報酬が最大になりますが、相手が譲り返すか分からない段階で、誰かが先に譲る必要があります。
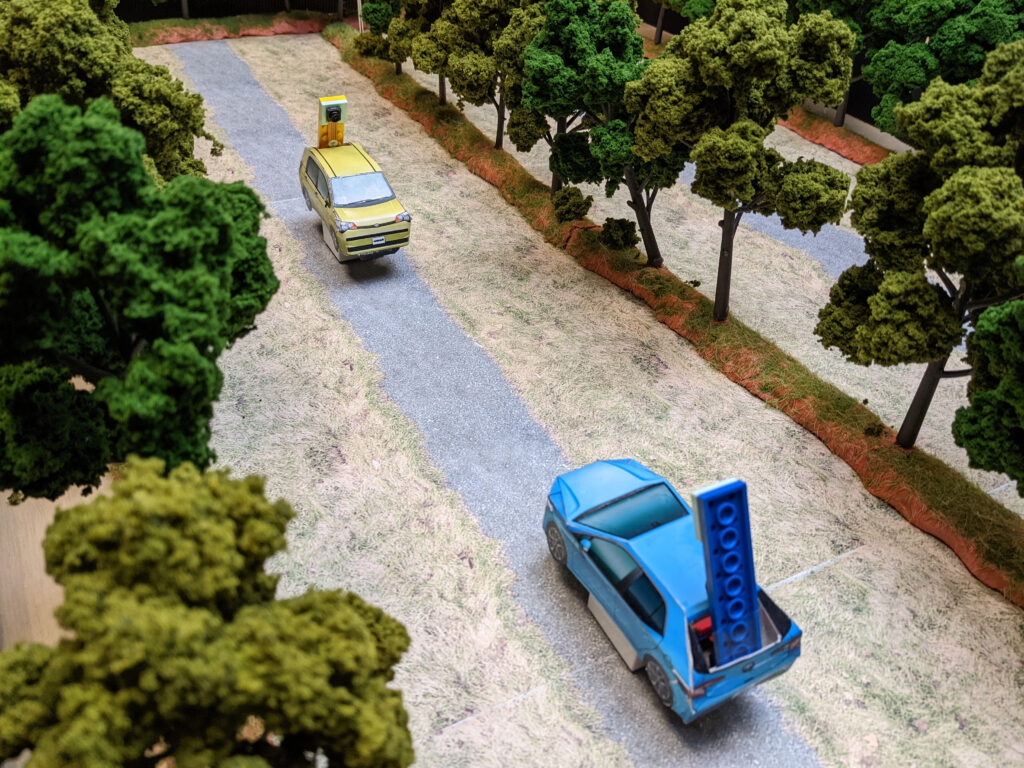
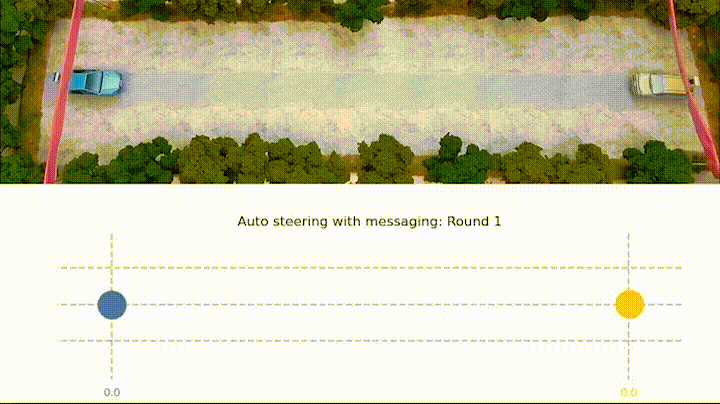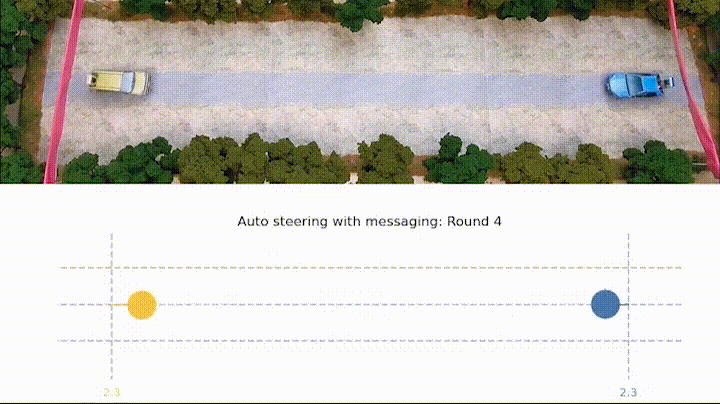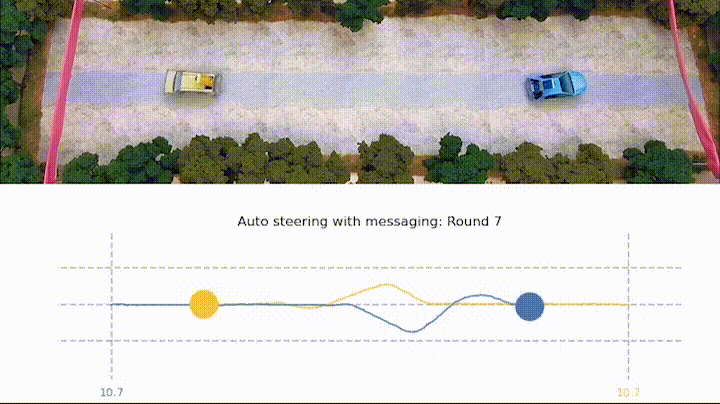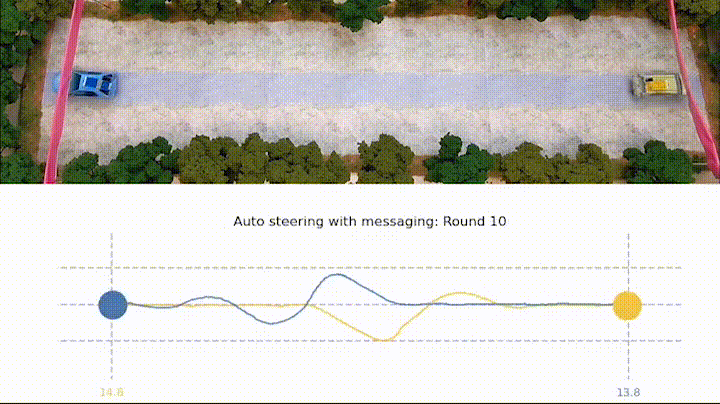
オンラインで募集した300名150組が、ブラウザで車載カメラ映像を見ながら、物理的なジオラマ内の小型ロボット車を運転しました。各組10ラウンドで、1回の報酬は最大1.50米ドル、時間とともに減ります。道を外れると速度は75%低下します。条件は、衝突警告だけの手動運転、自動ブレーキ、自動操舵、両方の支援です。半数は「お先にどうぞ」「ありがとう!」の二つの定型文を送れました。組内の二人は同じ支援を受け、そのことも知っていました。補足実験では、第5ラウンド後に自動操舵をオンまたはオフにしました。
人の主体性によって、互恵性が生まれたり崩れたりする
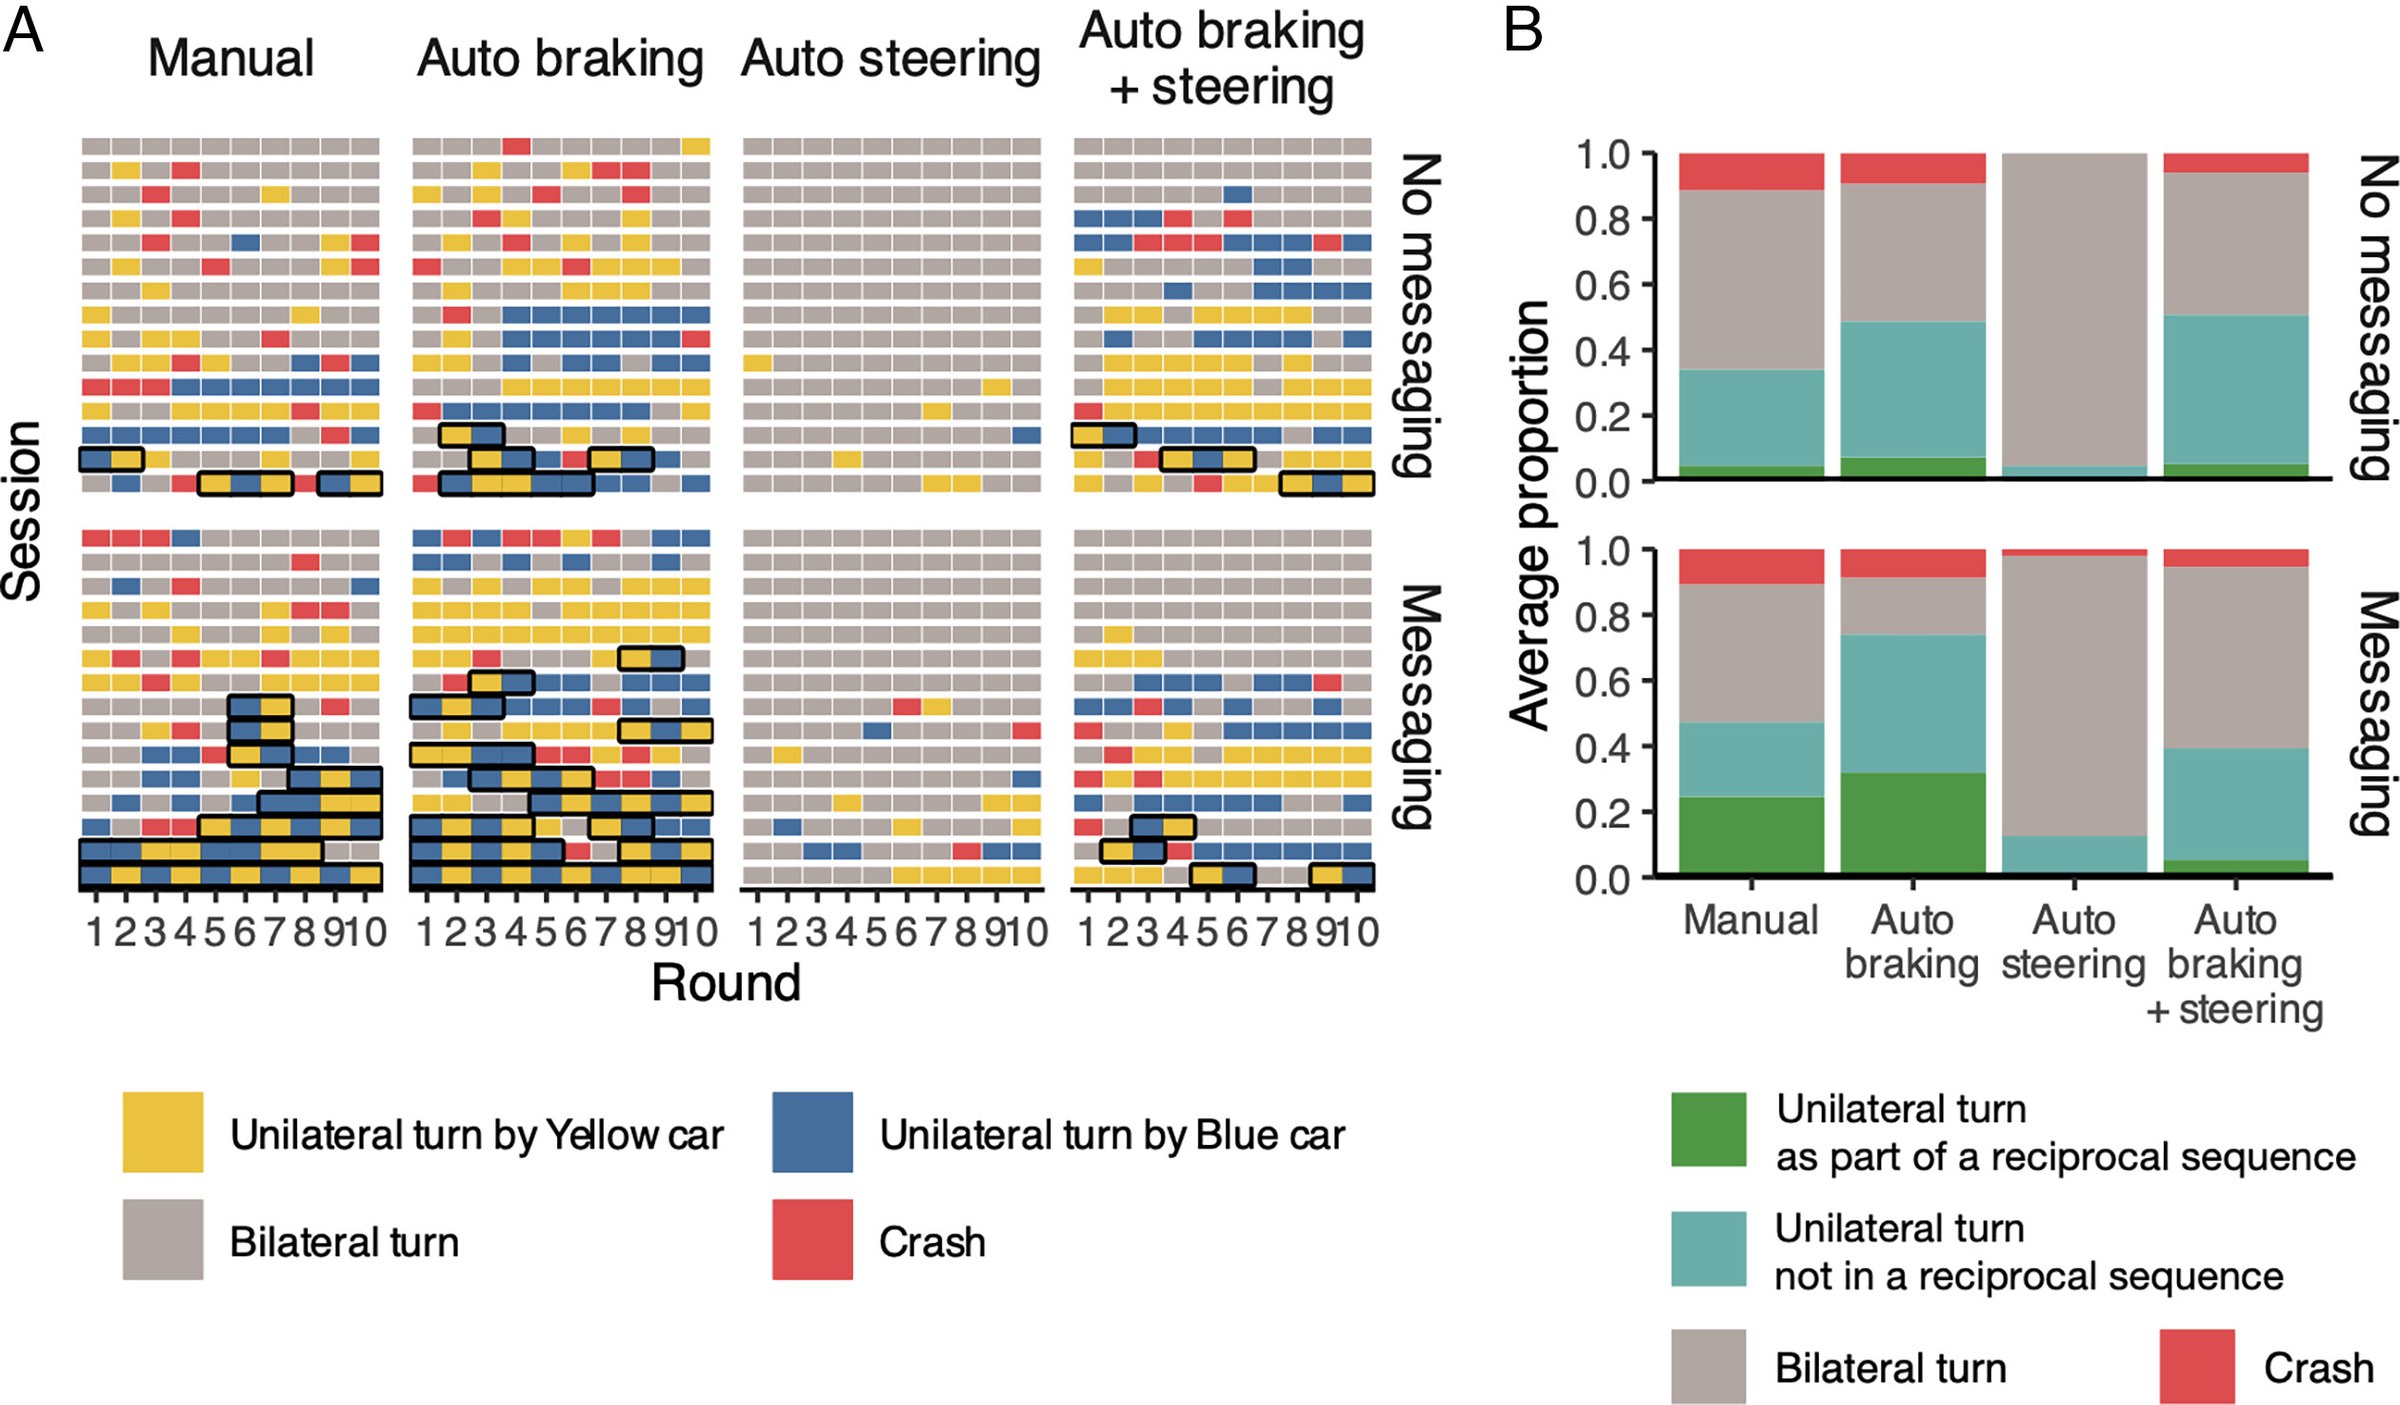
互恵性が生まれるか崩れるかは、支援が人の判断を支えるか置き換えるかによって変わりました。自動ブレーキは譲る行動を促しましたが、自動操舵では、メッセージを送れても交互の譲り合いが完全になくなりました。
メッセージなしの手動運転では34.6%のラウンドで相手を先に通しましたが、交互の譲り合いは5.3%と少なく、自動ブレーキでは譲る割合が48.6%に増えました。メッセージは一方的な譲歩を交互の譲り合いへ変える助けとなり、その割合は手動で24.7%、自動ブレーキで32.0%になりました。自動操舵は衝突を減らす一方、譲る割合を4.7%へ下げ、メッセージの有無によらず、交互に譲る組はありませんでした。
自動操舵が自己中心的な運転を生む理由
自動操舵はゲームの構造を変えました。車が正面衝突を自動で避けるため、相手の行動によらず、直進は少なくとも自分で避けるのと同じだけ得になります。チキンゲームが囚人のジレンマへ変わるのです。運転者もそれに沿って行動しました。自動操舵では、警告前に避けなかった割合がメッセージなしで97.0%、ありで96.0%でした。より速く走り、回避を機械に任せた割合はそれぞれ88.3%、71.0%でした。両者が機械に任せると同時に避け、誰も道を譲りません。社会的価値志向性で測った純粋に自己利益を追う運転は、手動の13.6%から自動操舵の79.3%へ増えました。
コミュニケーションも減りました。少なくとも一つのメッセージを送る割合は、手動42.3%、自動ブレーキ27.7%、自動操舵15.3%でした。自動操舵で送受信の両方が行われたのは5.3%だけで、車が既にすれ違ってしまっていることも多くありました。メッセージの交換は、一方的な譲歩から交互の譲り合いへの移行を助けるため、通信の減少も互恵性を妨げました。
報酬だけでは崩壊を説明できません。両方の支援がある条件では、自動で避ける方が手動より損になるため、交互に譲るのが最善で、譲る行動自体は再び増えました。それでも交互の譲り合いは5.3%、メッセージ利用は17.7%に留まりました。論文では、支援が相互作用の構造と経済的な均衡を変えること、そして共通の問題に直面しているという感覚を失わせることの、二つが同時に働く可能性を示しています。
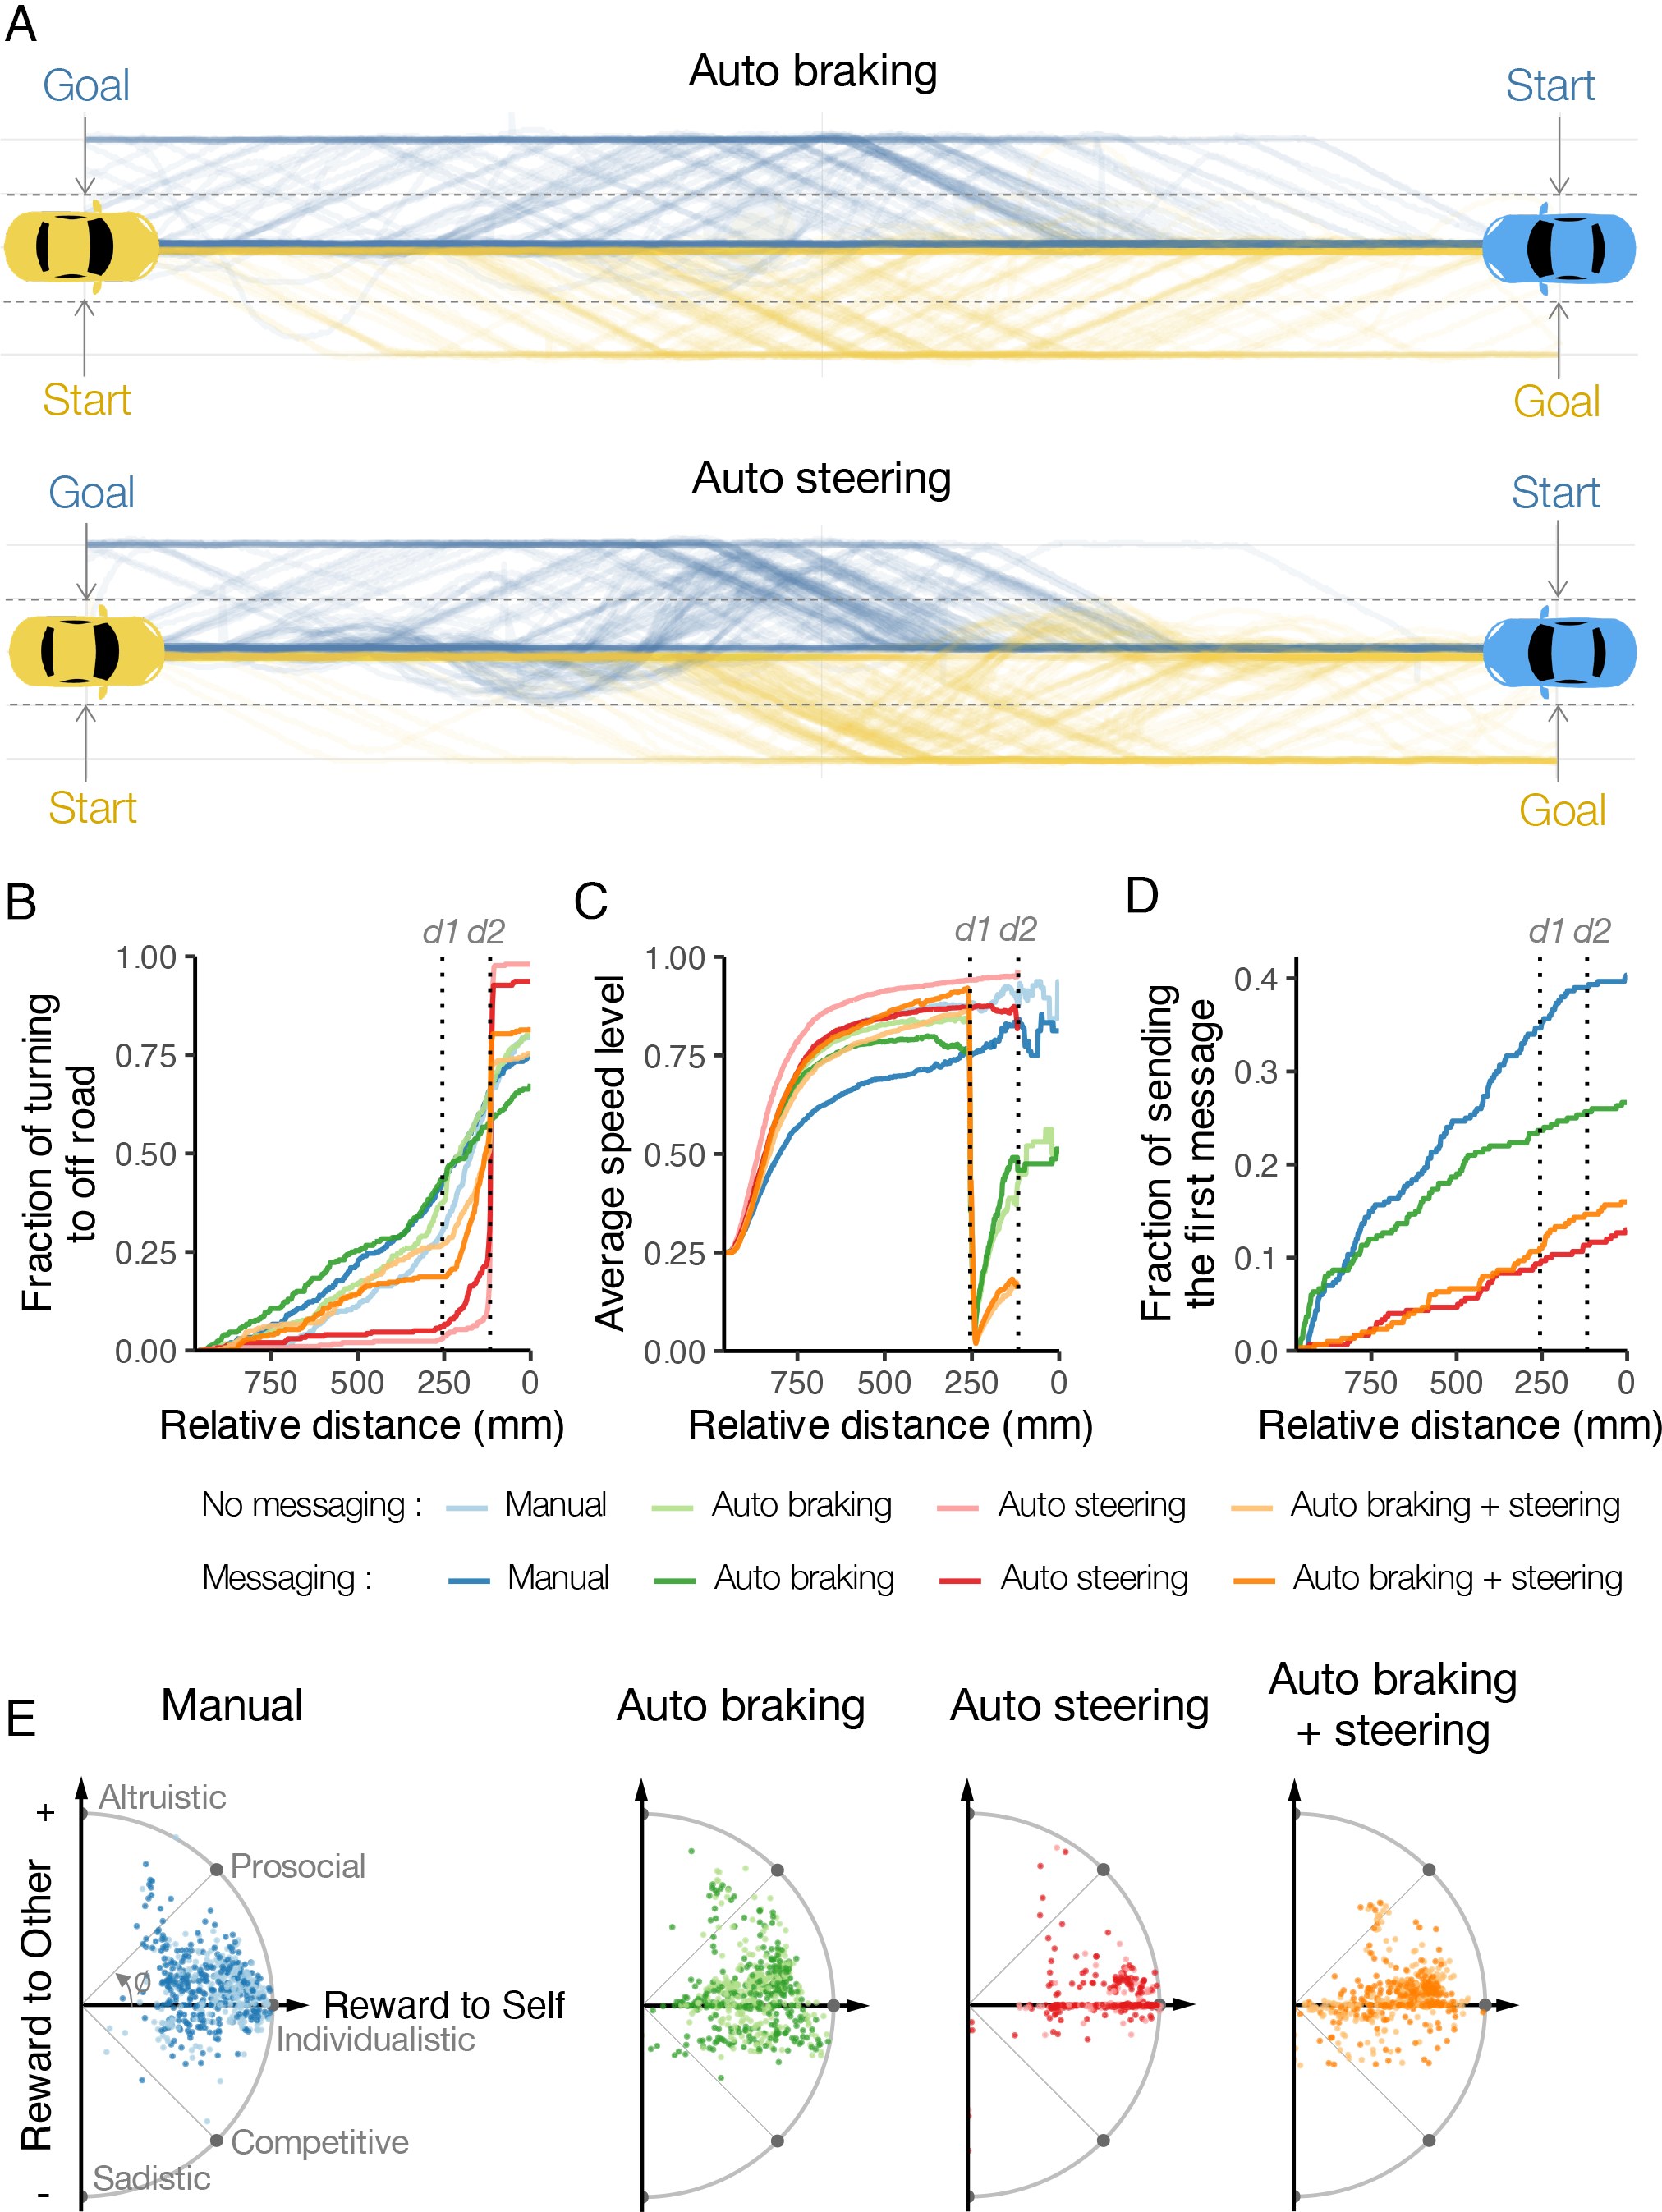
支援を止めても自己中心的な運転が残る
途中で自動操舵をオンにすると、譲る行動はすぐ減りました。オフにしても元には戻らず、支援を続けた組より譲る回数は増えず、運転や会話も変わりませんでした。一度導入した支援は、対人協調の経済的・規範的な基盤を変え、回復には労力と時間が必要になる可能性があります。
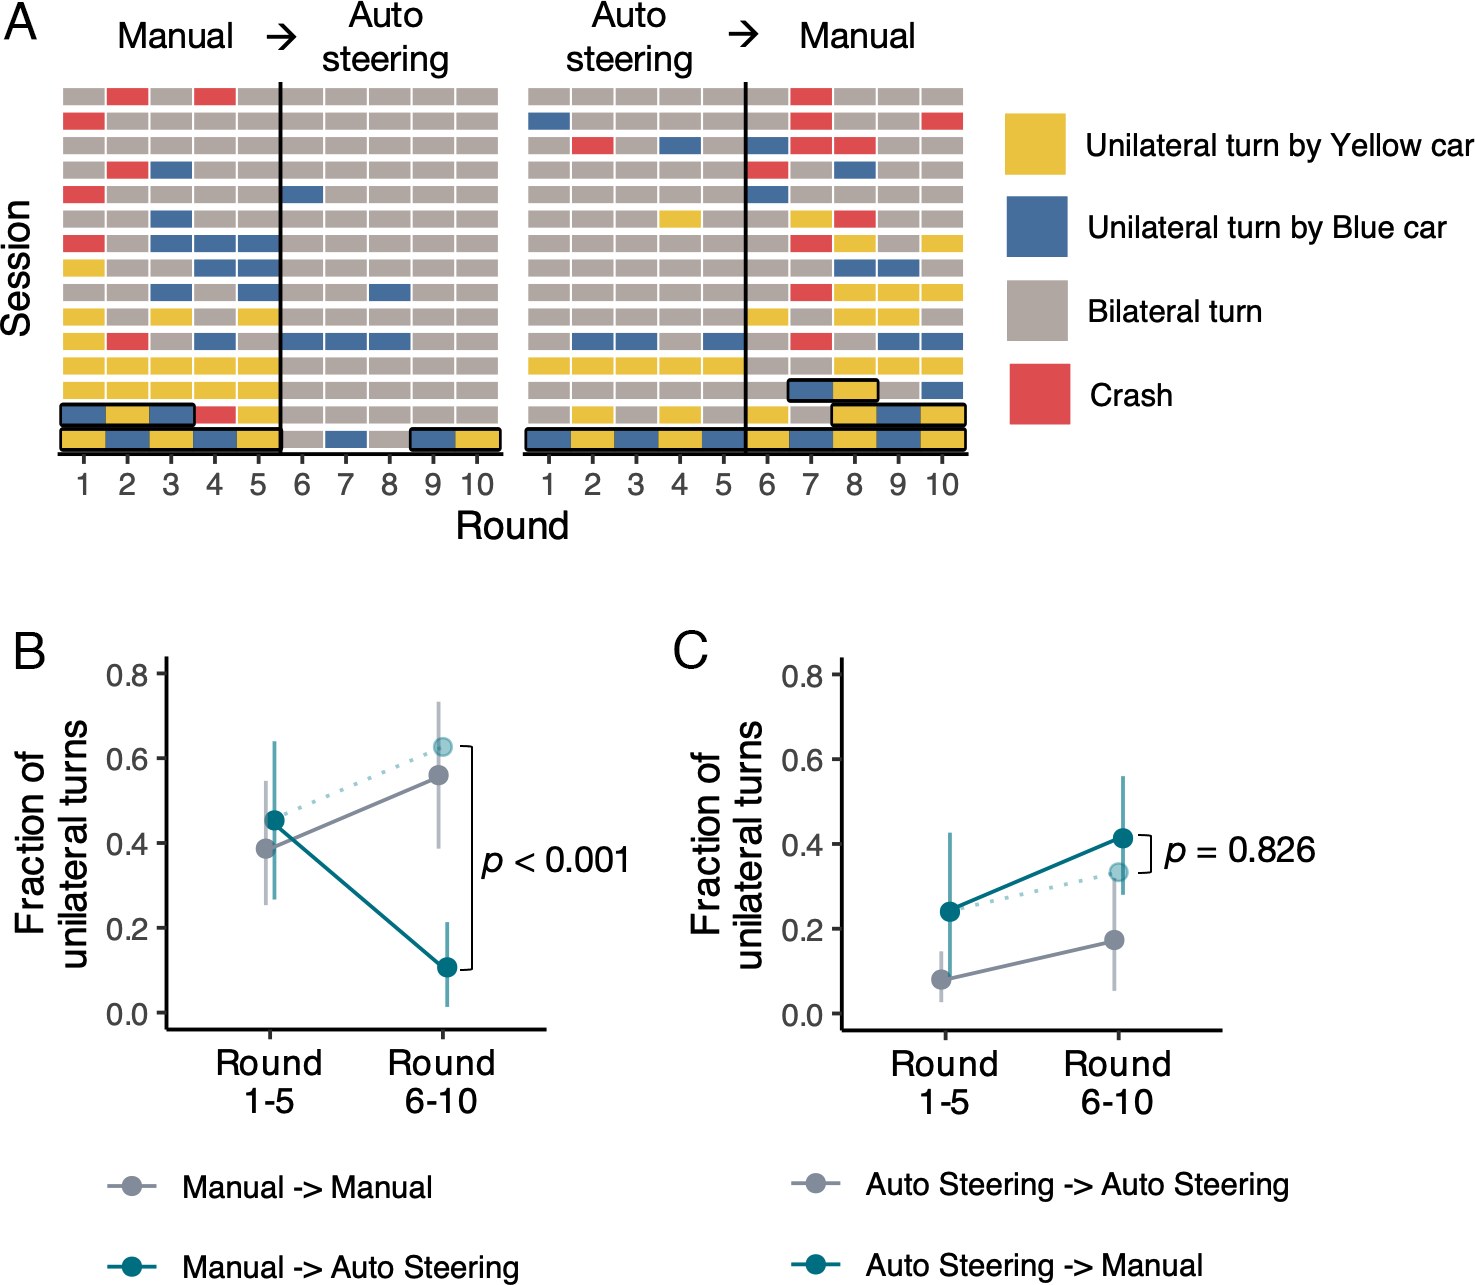
互恵性がなくても、個人には効率的
自動操舵は個人には利益をもたらしました。ゴールが2.5秒早く、どの条件よりも報酬が高くなりました。メッセージありで1回あたり0.654米ドル、手動は0.558米ドルでした。逆に見れば、手動の運転者は交互に譲る機会のために14.7%の「追加料金」を払ったことになります。報酬が高いほど自分の運転への満足度は上がりましたが、相手への満足度は上がりませんでした。相手への満足は、譲ってもらえたかどうかに依存していました。
論文は、人は特に会話できるとき、通常は相手を社会的な行為者として扱う一方、予防安全支援が判断を引き受けると、人格のない障害物のように扱うと結論づけています。自動操舵の車は、互いに反発する物理粒子のように動きました。人は集団の問題に対処するため互恵性の規範を発達させてきましたが、規範への責任を持たない機械が判断を担うと、暗黙の合意は崩れえます。人と機械が道路などの空間を共有する中で、個人の安全と効率だけでなく、人の社会的・規範的な動機も考慮する必要があります。
Reference
Hirokazu Shirado, Shunichi Kasahara, and Nicholas A. Christakis. 2023. Emergence and collapse of reciprocity in semiautomatic driving coordination experiments with humans. Proceedings of the National Academy of Sciences 120, 51, Article e2307804120 (December 2023). https://doi.org/10.1073/pnas.2307804120
BibTeX
@article{10.1073/pnas.2307804120,
  author    = {Shirado, Hirokazu and Kasahara, Shunichi and Christakis, Nicholas A.},
  title     = {Emergence and collapse of reciprocity in semiautomatic driving coordination experiments with humans},
  journal   = {Proceedings of the National Academy of Sciences},
  volume    = {120},
  number    = {51},
  year      = {2023},
  articleno = {e2307804120},
  publisher = {National Academy of Sciences},
  doi       = {10.1073/pnas.2307804120}
}
Figures from the paper (Shirado et al., PNAS 2023), licensed under CC BY-NC-ND 4.0.
- News: The new paper is out from PNAS.
- Related projects: Realism Drives Interpersonal Reciprocity