Realism Drives Interpersonal Reciprocity but Yields to AI-Assisted Egocentrism in a Coordination Experiment
Hirokazu Shirado, Kye Shimizu, Nicholas A. Christakis, and Shunichi Kasahara
ACM CHI 2025
筆頭著者のHirokazu Shirado(Carnegie Mellon University)、Kye Shimizu(MIT Media Lab)、Nicholas A. Christakis(Yale University)との共同研究です。
Paper (ACM Digital Library) · PDF
概要
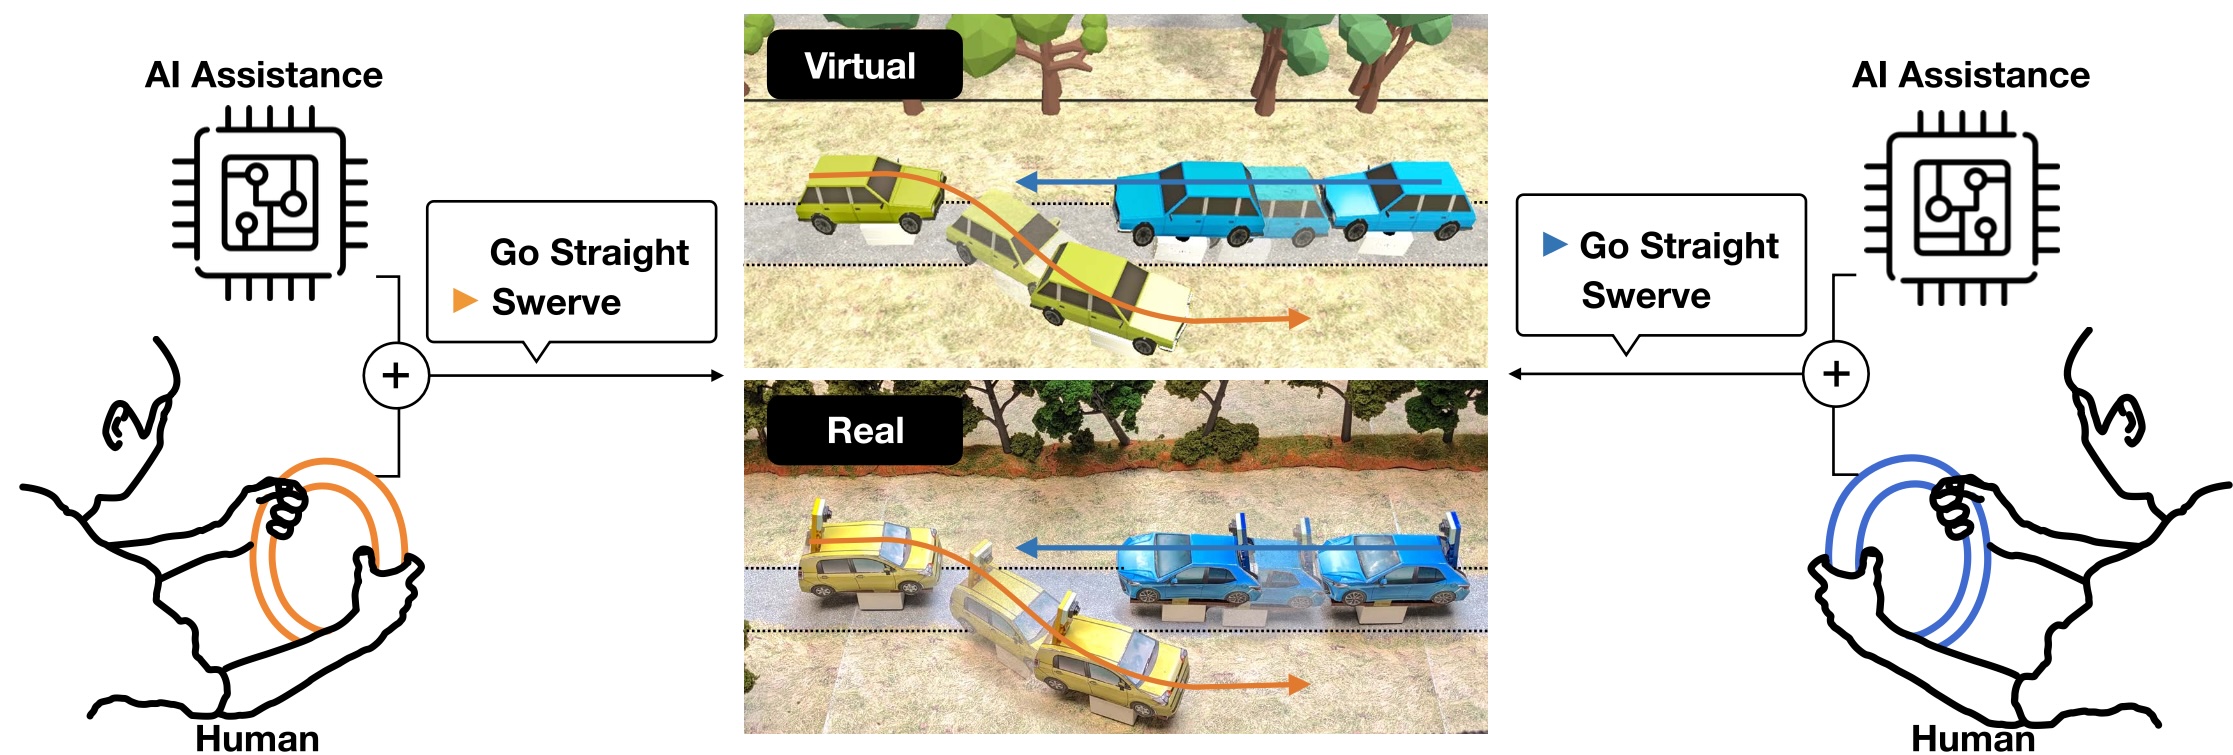
現実感を高めるVR技術と、人の行動を支援するAIは、社会的な応用の中で結びつきを強めています。しかし、両者が組み合わさると人同士の協調にどう影響するかは明確ではありません。240名120組を対象に、対人協調のモデルであるチキンゲームを用い、物理空間の遠隔操作ロボット車またはデジタル空間の仮想車を、自動操舵支援の有無を変えて運転する実験を行いました。現実感とAI支援はどちらも成績を改善しましたが、仕組みは逆でした。実世界の状況はコミュニケーション、互恵的な行為、集団としての利益を促しました。一方、自動操舵は対人協調の必要を減らし、注意を自己利益へ向けました。両者を組み合わせると、自動操舵の自己中心的な効果が、現実感の向社会的な効果を上回りました。社会的な協調を伴うHCIシステムでは、こうした影響を設計に織り込む必要があります。
現実感とAI支援が出会うとき
人同士の協調に、二つの技術がますます関わっています。VRやARはデジタル空間を現実らしくし、運転支援や推薦などのAIは、人の判断の一部を引き受けます。社会的行動への影響は別々に研究され、それぞれが役立ち、組み合わせればさらに役立つと想定されてきました。私たちは、現実感とAI支援が一緒に働くと、協調がどう変わるかを調べました。
課題には、協調の標準的なモデルであるチキンゲームを使いました。一本の道で二人が互いに向かって運転し、それぞれ早くゴールしたいと考えます。道を外れて避けると時間を失い、どちらも避けなければ衝突します。繰り返す中で交互に譲れば双方の報酬が最大になりますが、相手が譲り返すか分からないうちに、誰かが先に譲る必要があります。
実物と仮想の車を遠隔で運転する
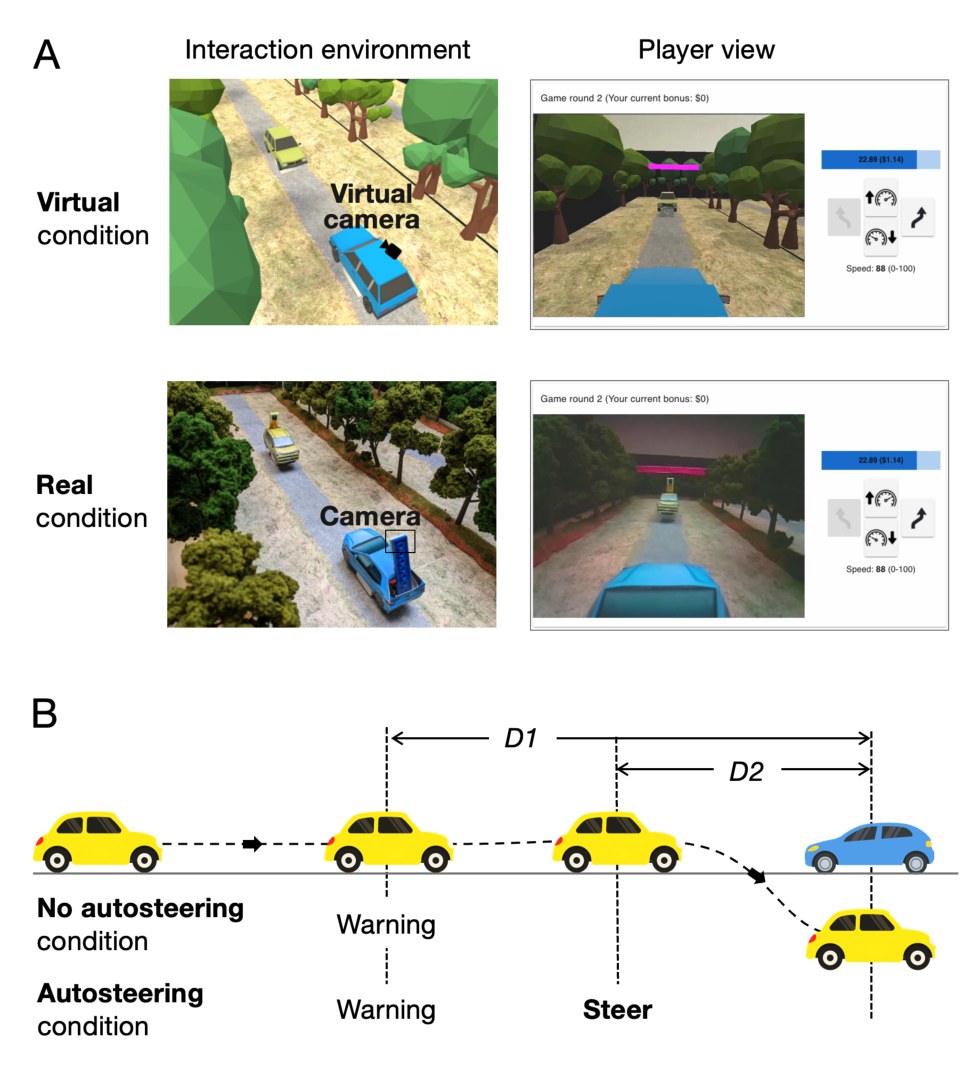
240名120組がブラウザから遠隔操作し、同じ相手と10ラウンド対戦しました。ゴールまで時間がかかるほど報酬が減ります。実物条件ではジオラマ内の手のひらサイズのロボット車、仮想条件では3D空間の車を運転しました。一人称カメラ視点と操作方法は同じで、参加者はどちらを使っているか知っていました。半数の組には障害物の近くで自動的に避ける操舵支援を付け、半数は「お先にどうぞ」「ありがとう!」の定型メッセージを送れました。事前登録どおり、八つの組み合わせに15組ずつを割り当てました。
現実感が変えたこと
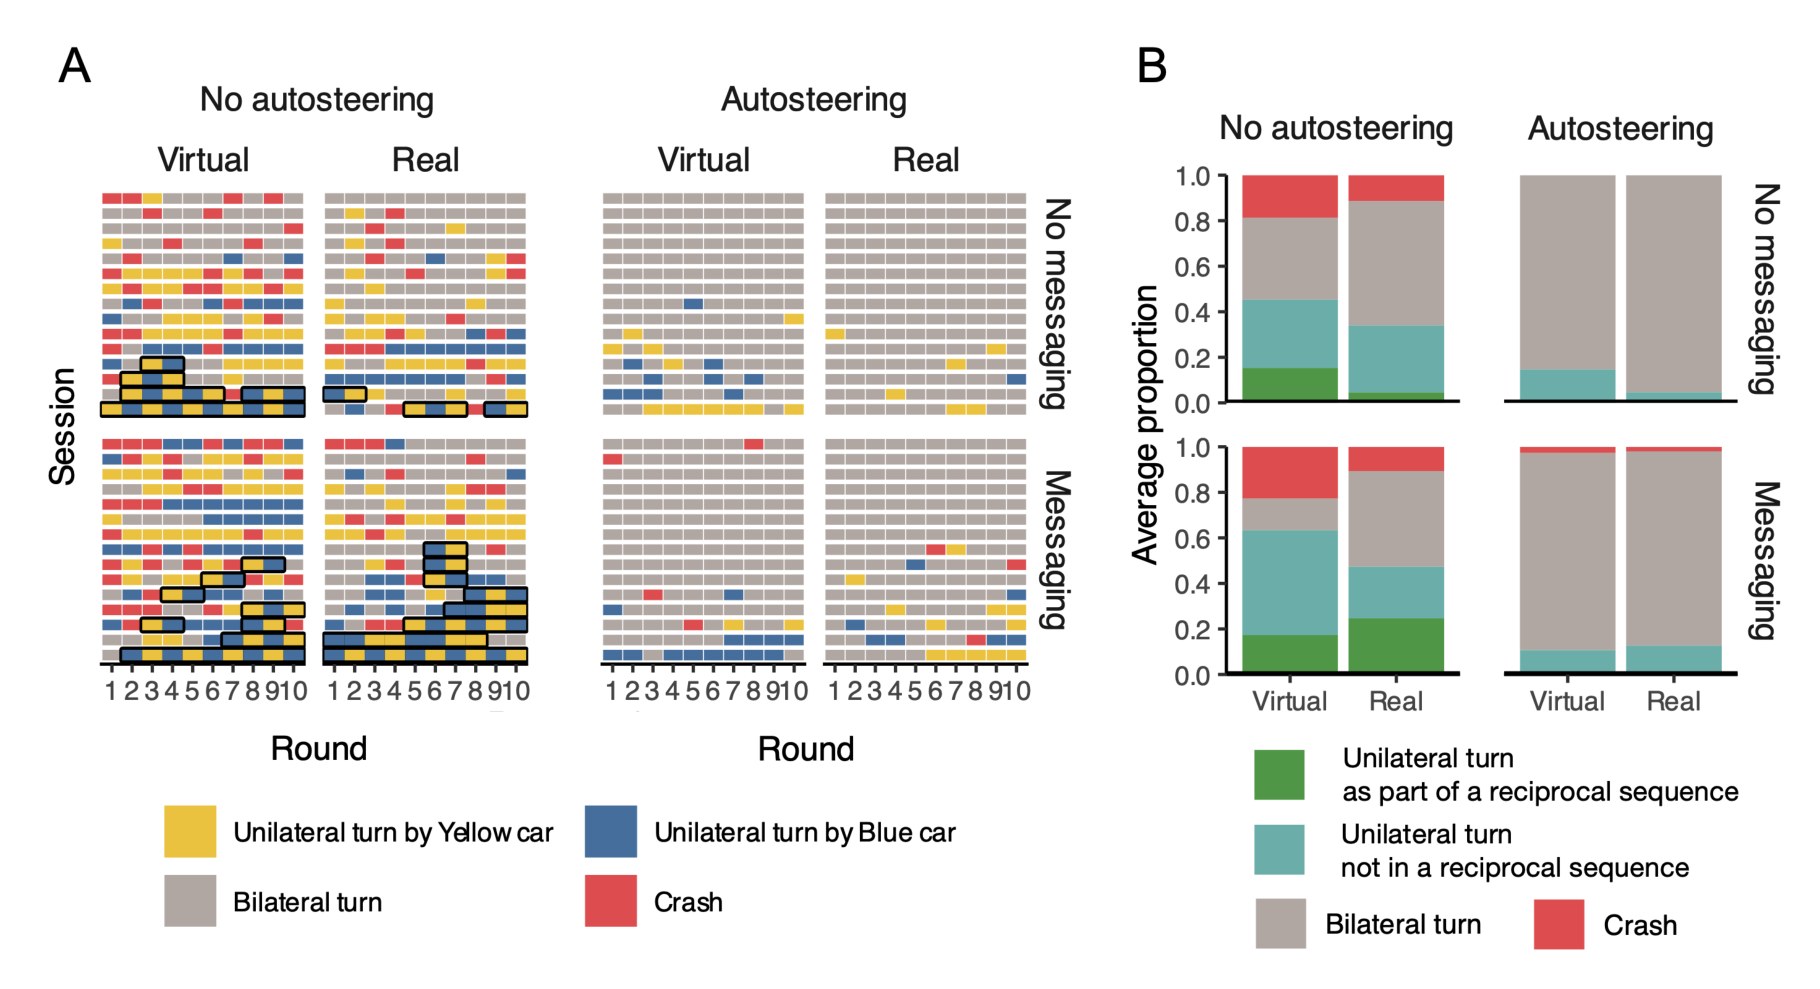
自動操舵がない場合、現実感には効果がありました。実物の車では仮想車より衝突が少なく、メッセージなしでは11.3%対18.7%、ありでは10.7%対22.7%でした。現実感はコミュニケーションの効果も強めました。メッセージありでは、実物の車の方が譲る意思を伝えやすく、交互に譲るラウンドは24.7%対17.3%でした。メッセージなしでは4.7%対15.3%と逆転しました。実物の車の運転者は避ける判断を遅らせ、相手が譲歩に気づく時間が短くなったためです。
AI支援が現実感の効果を上回る
現実感は協調の仕方を変えましたが、自動操舵の影響ははるかに強く、自動操舵があると、車が実物か仮想か、メッセージを使えるかによらず、交互に譲る組は一つもありませんでした。統計モデルでも、自動操舵は衝突と交互の譲り合いの両方に、現実感より強く影響し、環境やメッセージによらず譲り合いを抑えました。現実感とAI支援の交互作用は見られませんでした。論文は、この交互作用がないこと自体を知見と捉えています。AI支援の影響が支配的で、現実感の効果を上書きするためです。重要な判断をAIが担うと、現実感だけでは対人協調を維持できません。
自動操舵が自己中心的な運転を生む理由
自動操舵はゲームの構造を変えました。チキンゲームでは、最善の行動が相手の動きに依存するため、相手を見て予測し、合図します。車が自分で衝突を避けると、相手の行動によらず直進が得になり、協調する理由がなくなります。
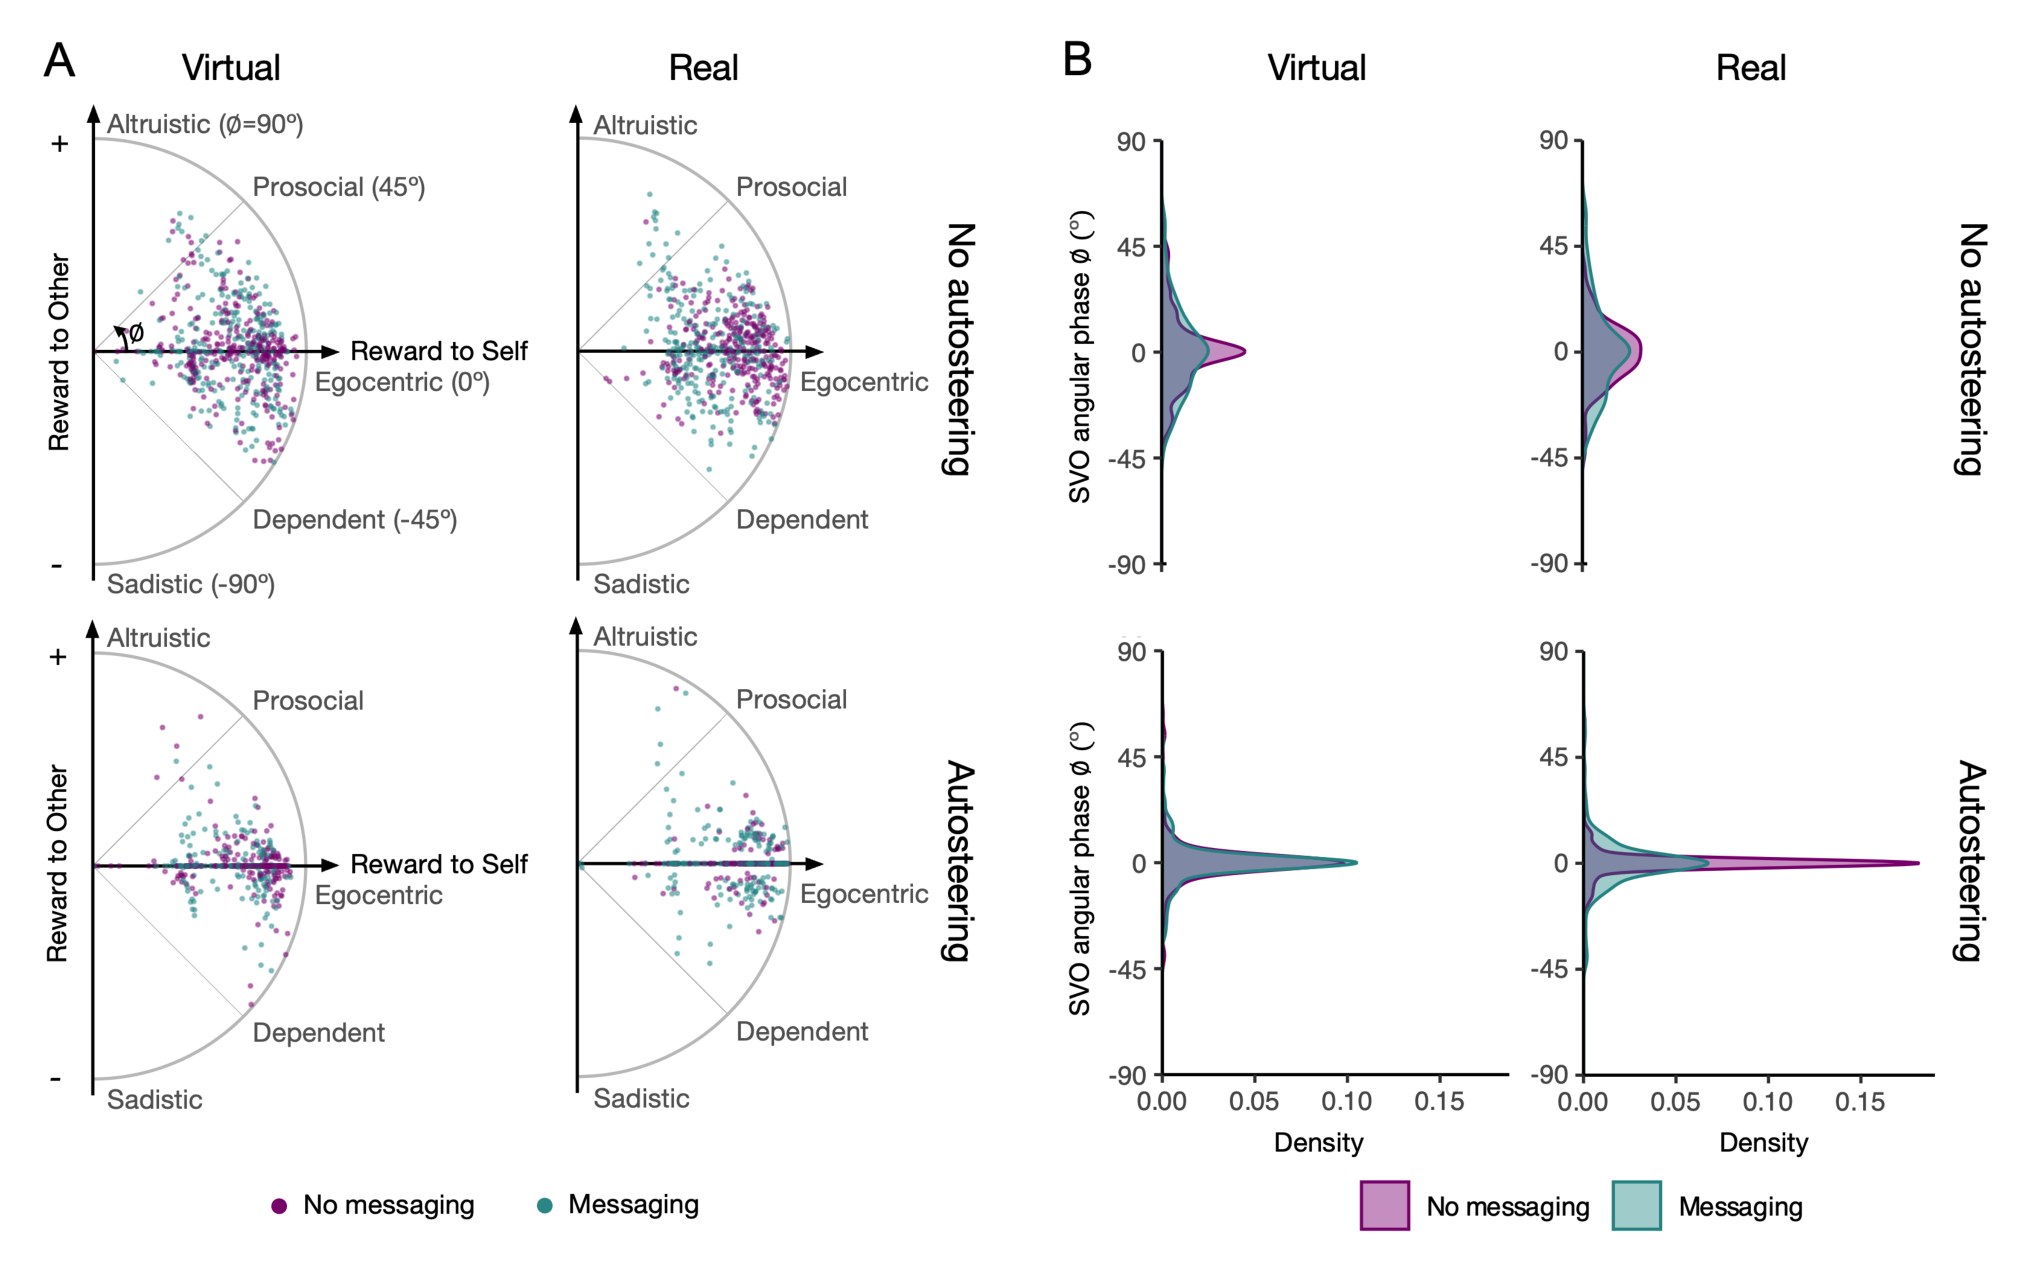
運転者の行動もそれに沿いました。警告前に譲る割合は、自動操舵なしで37.9%、ありで6.6%でした。コミュニケーションも減りました。自己利益から相手への配慮までを示す社会的価値志向性で測ると、純粋に自己利益を追う行動は19.4%から66.6%へ増加しました。参加者の一人は「自動操舵が助けてくれると分かっていたので、限界まで加速して、できるだけ早く道に戻ろうとした」と説明しました。
現実感は人の状況の捉え方を通じて働きますが、AI支援は状況が実物かどうかを知覚しません。判断を委ねると、現実感が働く余地が小さくなります。
成績を高める二つの経路
現実感と自動操舵は、逆の仕組みで報酬を高めました。実物の車では、会話と交互の譲り合いによって道を効率よく共有しました。自動操舵では、互いにあまり注意を払わず、衝突回避をシステムに任せてできるだけ速く運転しました。個人の利益を高めながら衝突も減り、自分の運転への満足度も高くなりました。
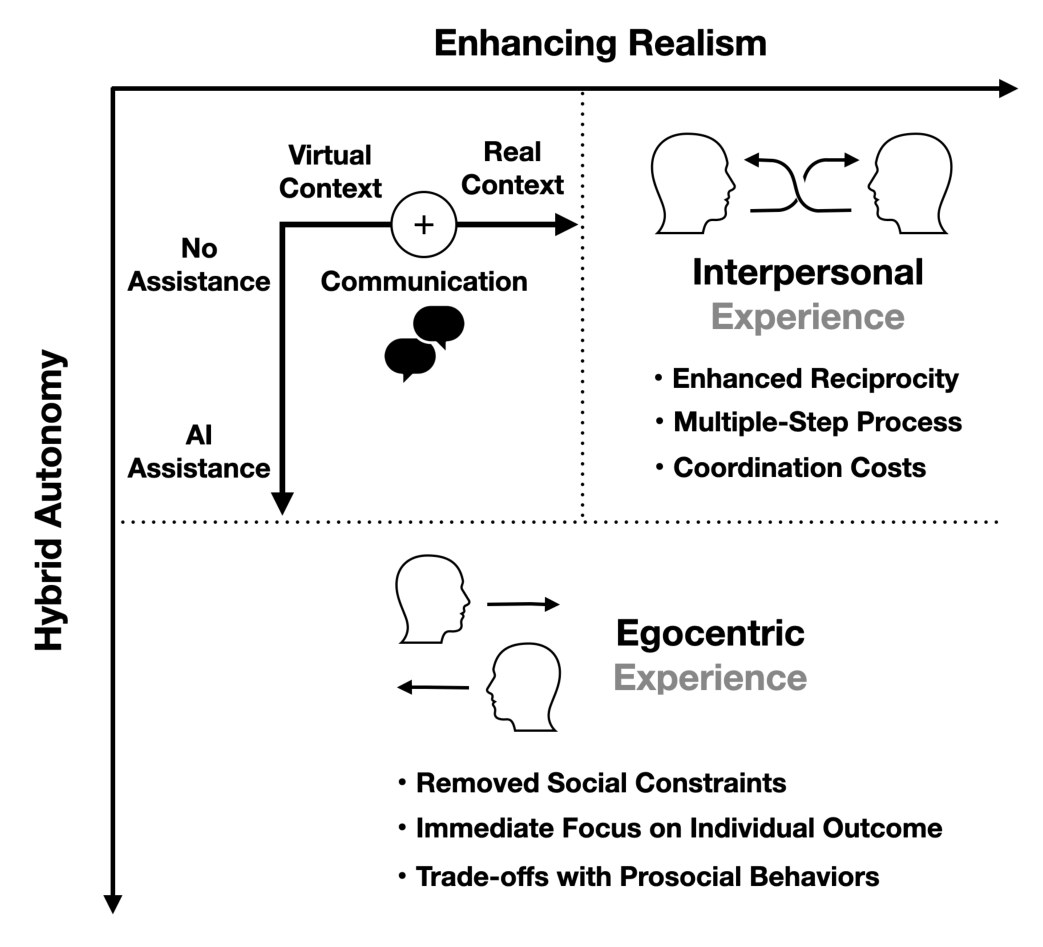
論文は、これを設計の指針につなげています。対人体験を支えるシステムは現実感を利用できますが、本実験の定型文のように小さくても、意思を伝える手段が必要です。強いAI支援は、機械操作など個人の効率と安全が優先される課題に適しています。社会的な場にAI支援を加えると、現実感が支える向社会的行動を、自己中心的な効果が上回る可能性があります。運転、リアルタイムの会話、遠隔ロボットなど、人とAIが一体で行為するシステムで考慮すべき点です。
Reference
Hirokazu Shirado, Kye Shimizu, Nicholas A. Christakis, and Shunichi Kasahara. 2025. Realism Drives Interpersonal Reciprocity but Yields to AI-Assisted Egocentrism in a Coordination Experiment. In Proceedings of the 2025 CHI Conference on Human Factors in Computing Systems (CHI ’25). Association for Computing Machinery, New York, NY, USA, Article 693, 1–21. https://doi.org/10.1145/3706598.3713371
BibTeX
@inproceedings{10.1145/3706598.3713371,
  author    = {Shirado, Hirokazu and Shimizu, Kye and Christakis, Nicholas A. and Kasahara, Shunichi},
  title     = {Realism Drives Interpersonal Reciprocity but Yields to AI-Assisted Egocentrism in a Coordination Experiment},
  booktitle = {Proceedings of the 2025 CHI Conference on Human Factors in Computing Systems},
  series    = {CHI '25},
  year      = {2025},
  articleno = {693},
  pages     = {1--21},
  publisher = {Association for Computing Machinery},
  address   = {New York, NY, USA},
  doi       = {10.1145/3706598.3713371}
}
Figures from the paper (Shirado et al., CHI ’25), licensed under CC BY-NC 4.0.